Contattaci

Sistema sviluppato internamente

Consegna integrata

Sistema sviluppato internamente

Consegna integrata

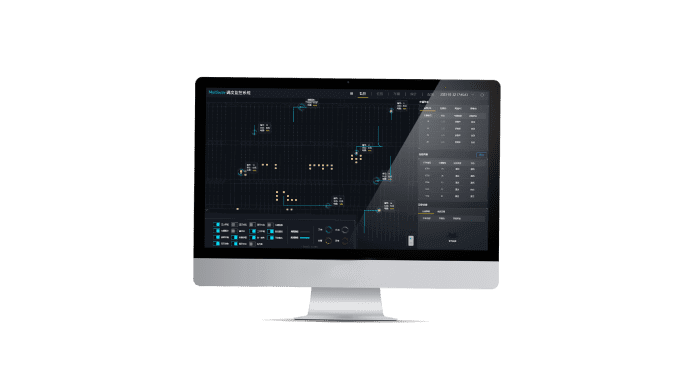
Multiway RCS

Multiway RCS

Multiway RCS

Introduzione

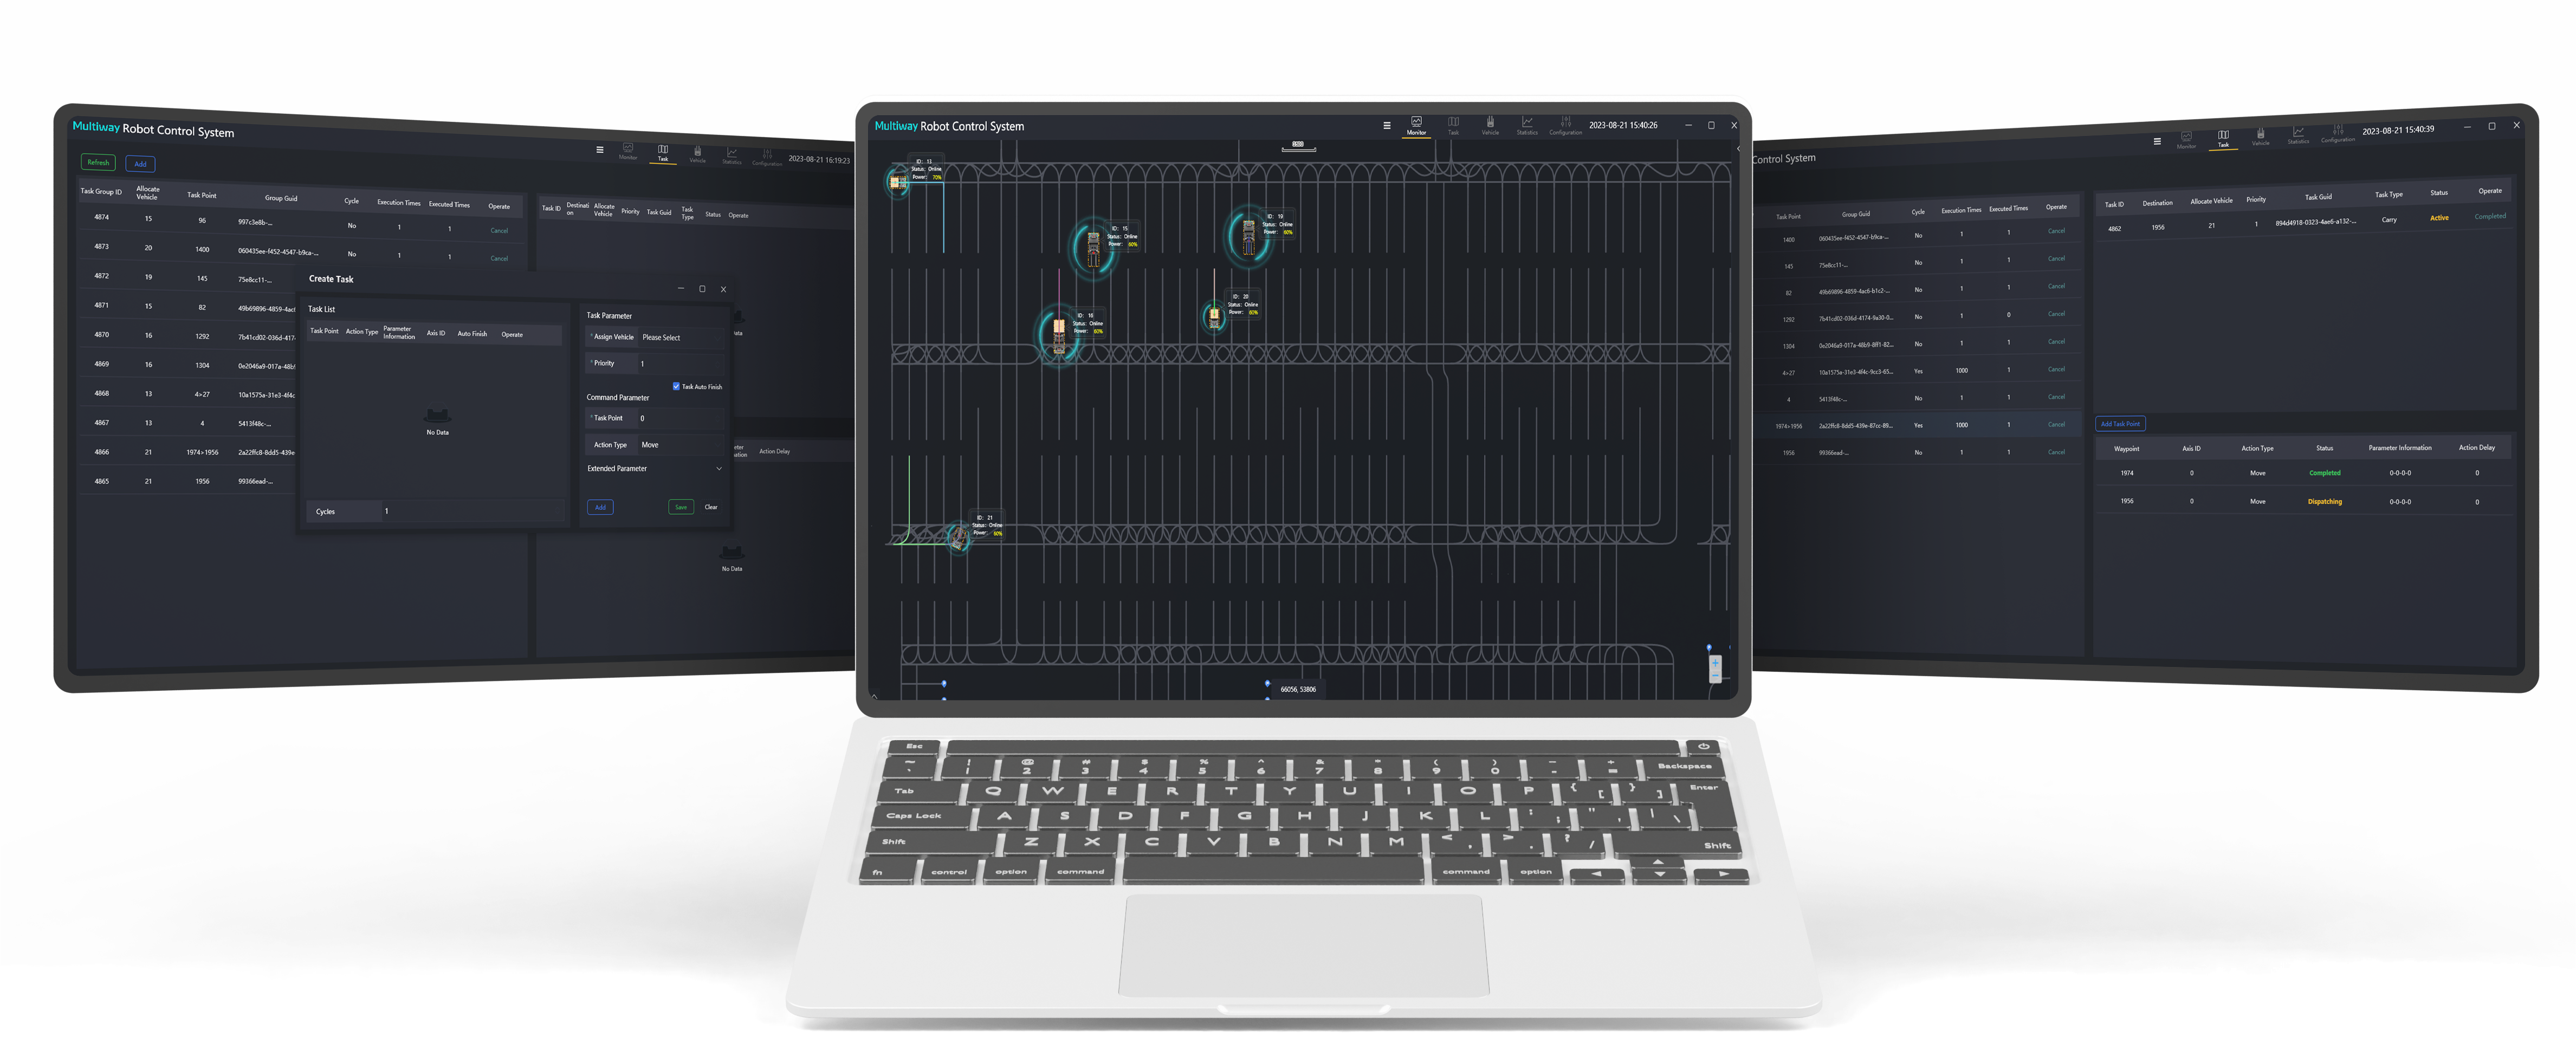
Il sistema di controllo robot Multiway può supportare simultaneamente l'operazione coordinata di centinaia di veicoli di modelli diversi nella stessa area. Pianifica rapidamente i percorsi ottimali e realizza la pianificazione complessiva del percorso di navigazione, completando i compiti nel minor tempo possibile e garantendo la massima efficienza operativa.

Valore

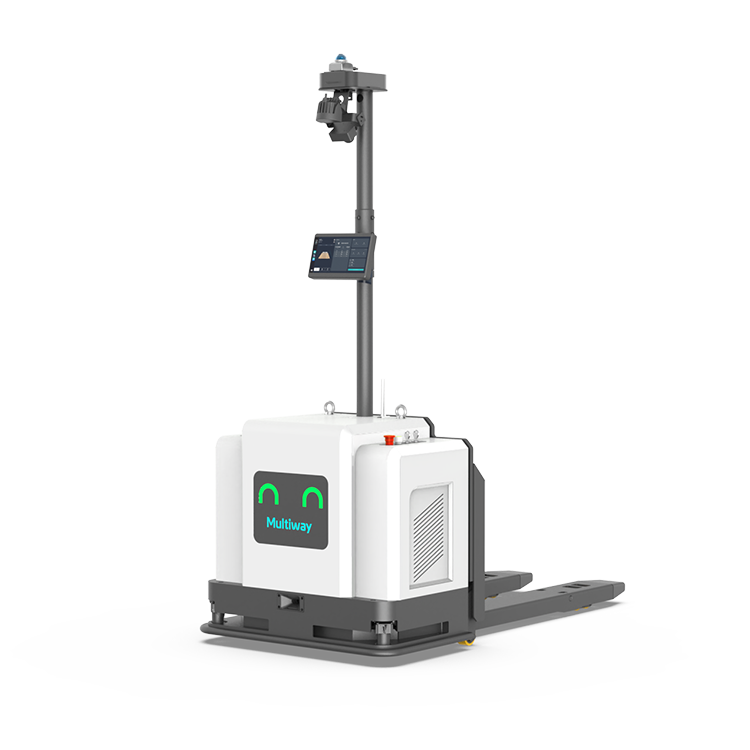
Integra carrelli elevatori senza operatore, navette a quattro vie e AMR in un unico sistema di controllo

Costruzione dell'ambiente della mappa

Costruzione dell'ambiente della mappa

Pianificazione ottimale del percorso

Pianificazione ottimale del percorso

Scheduling intelligente del controllo del traffico

Scheduling intelligente del controllo del traffico

Monitoraggio e gestione delle attrezzature

Monitoraggio e gestione delle attrezzature

Dispatch dei veicoli in prossimità

Dispatch dei veicoli in prossimità

Assegnazione intelligente dei compiti

Assegnazione intelligente dei compiti

Funzioni

Monitoraggio dinamico

Gestione dei compiti

Gestione dei veicoli

Statistiche dei report

Controllo del traffico

Gestione delle attrezzature

Configurazione del sistema

01

Monitoraggio dinamico

  • Accesso alle informazioni di sistema e monitoraggio remoto disponibili via Web
  • Visualizzazione in tempo reale delle mappe operative (con supporto del gemello digitale 3D)
  • Visualizzazione in tempo reale di attività dei veicoli, posizione, stato, livello della batteria, ecc.
  • Visualizzazione in tempo reale delle informazioni sull'elenco delle attività
  • Visualizzazione in tempo reale di anomalie di attività, sistemi e veicoli
  • Consultazione delle informazioni su attività e veicoli
  • Supporto alla configurazione dei parametri dal pannello di amministrazione
  • Utenti o gruppi di utenti diversi possono impostare i permessi operativi

Monitoraggio dinamico

02

Gestione dei compiti
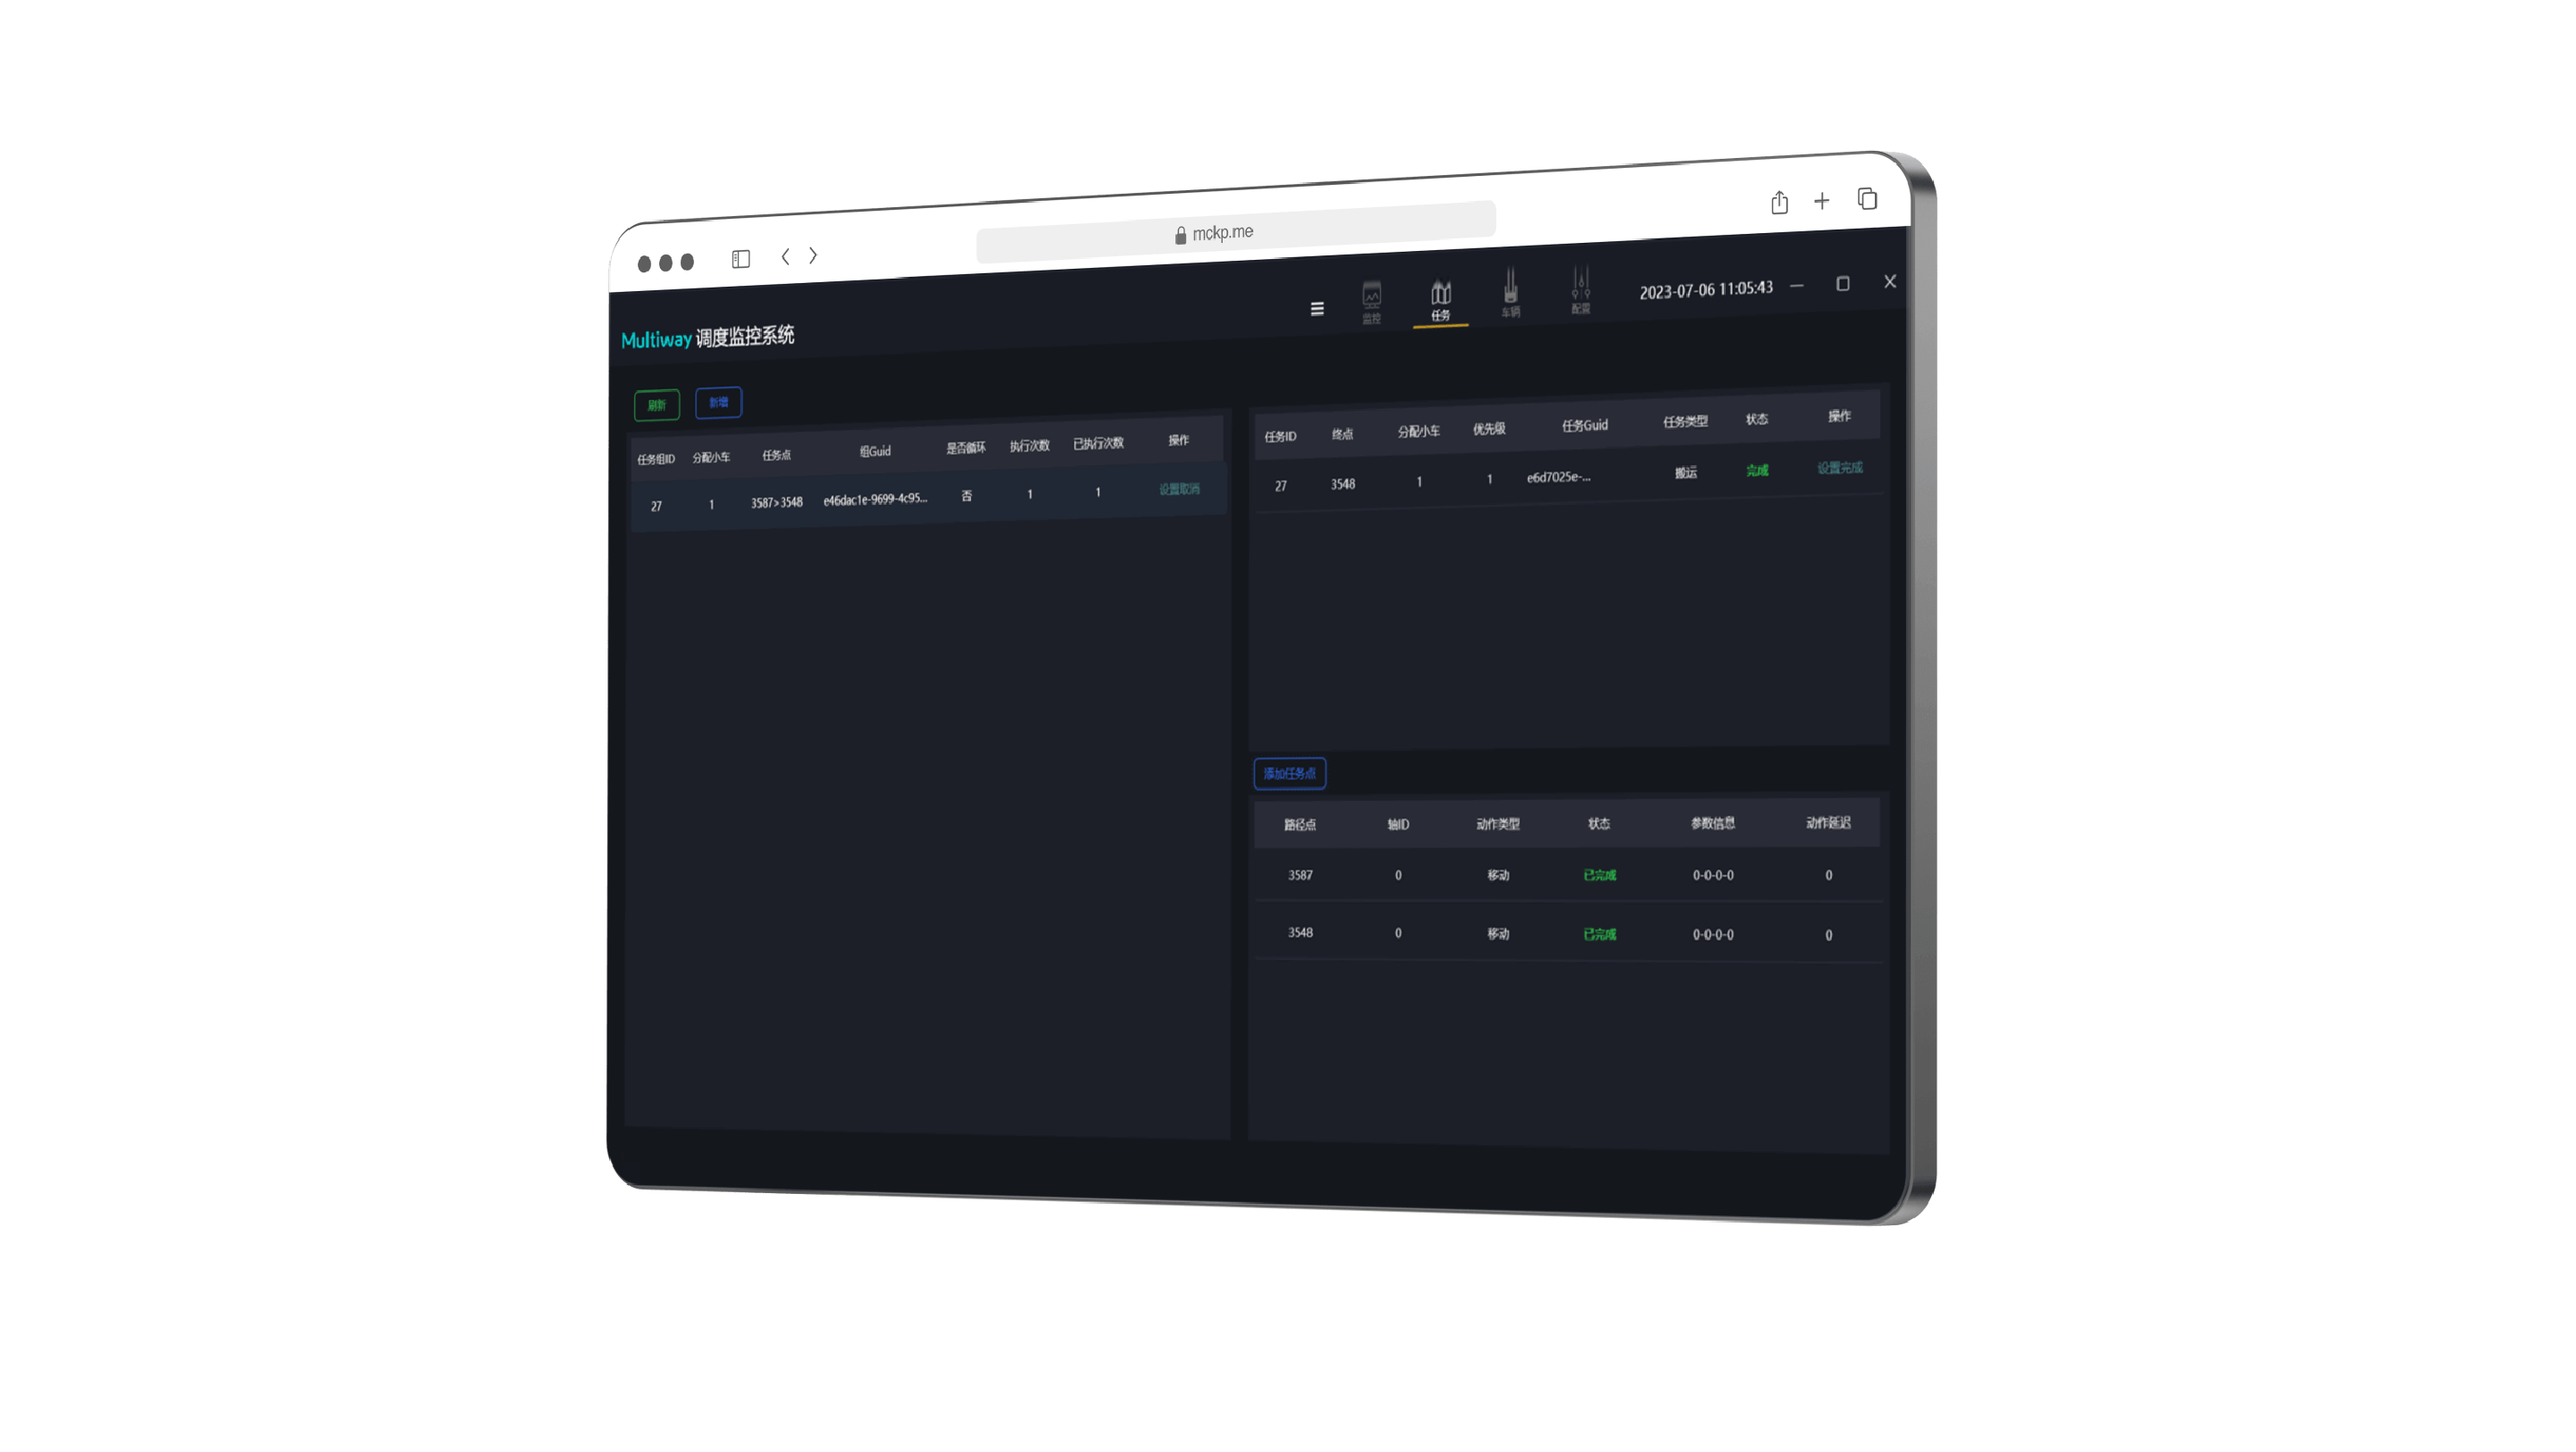
  • Monitoraggio in tempo reale dello stato di esecuzione delle attività
  • Creazione di attività per assegnare veicoli al trasporto delle merci verso un punto di destinazione
  • Creazione di attività ricorrenti
  • Annullamento e completamento manuale delle attività nella gestione dello stato delle attività

Gestione dei compiti

03

Gestione dei veicoli
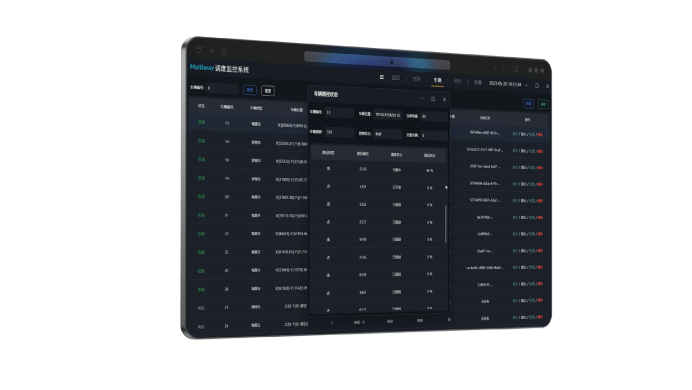
  • Monitoraggio in tempo reale dello stato operativo dei veicoli
  • Configurazione delle informazioni dei veicoli
  • Configurazione di veicoli simulati per simulare il funzionamento dei veicoli reali
  • Visualizzazione dei dettagli del percorso dei veicoli e del controllo del traffico

Gestione dei veicoli

04

Statistiche dei report
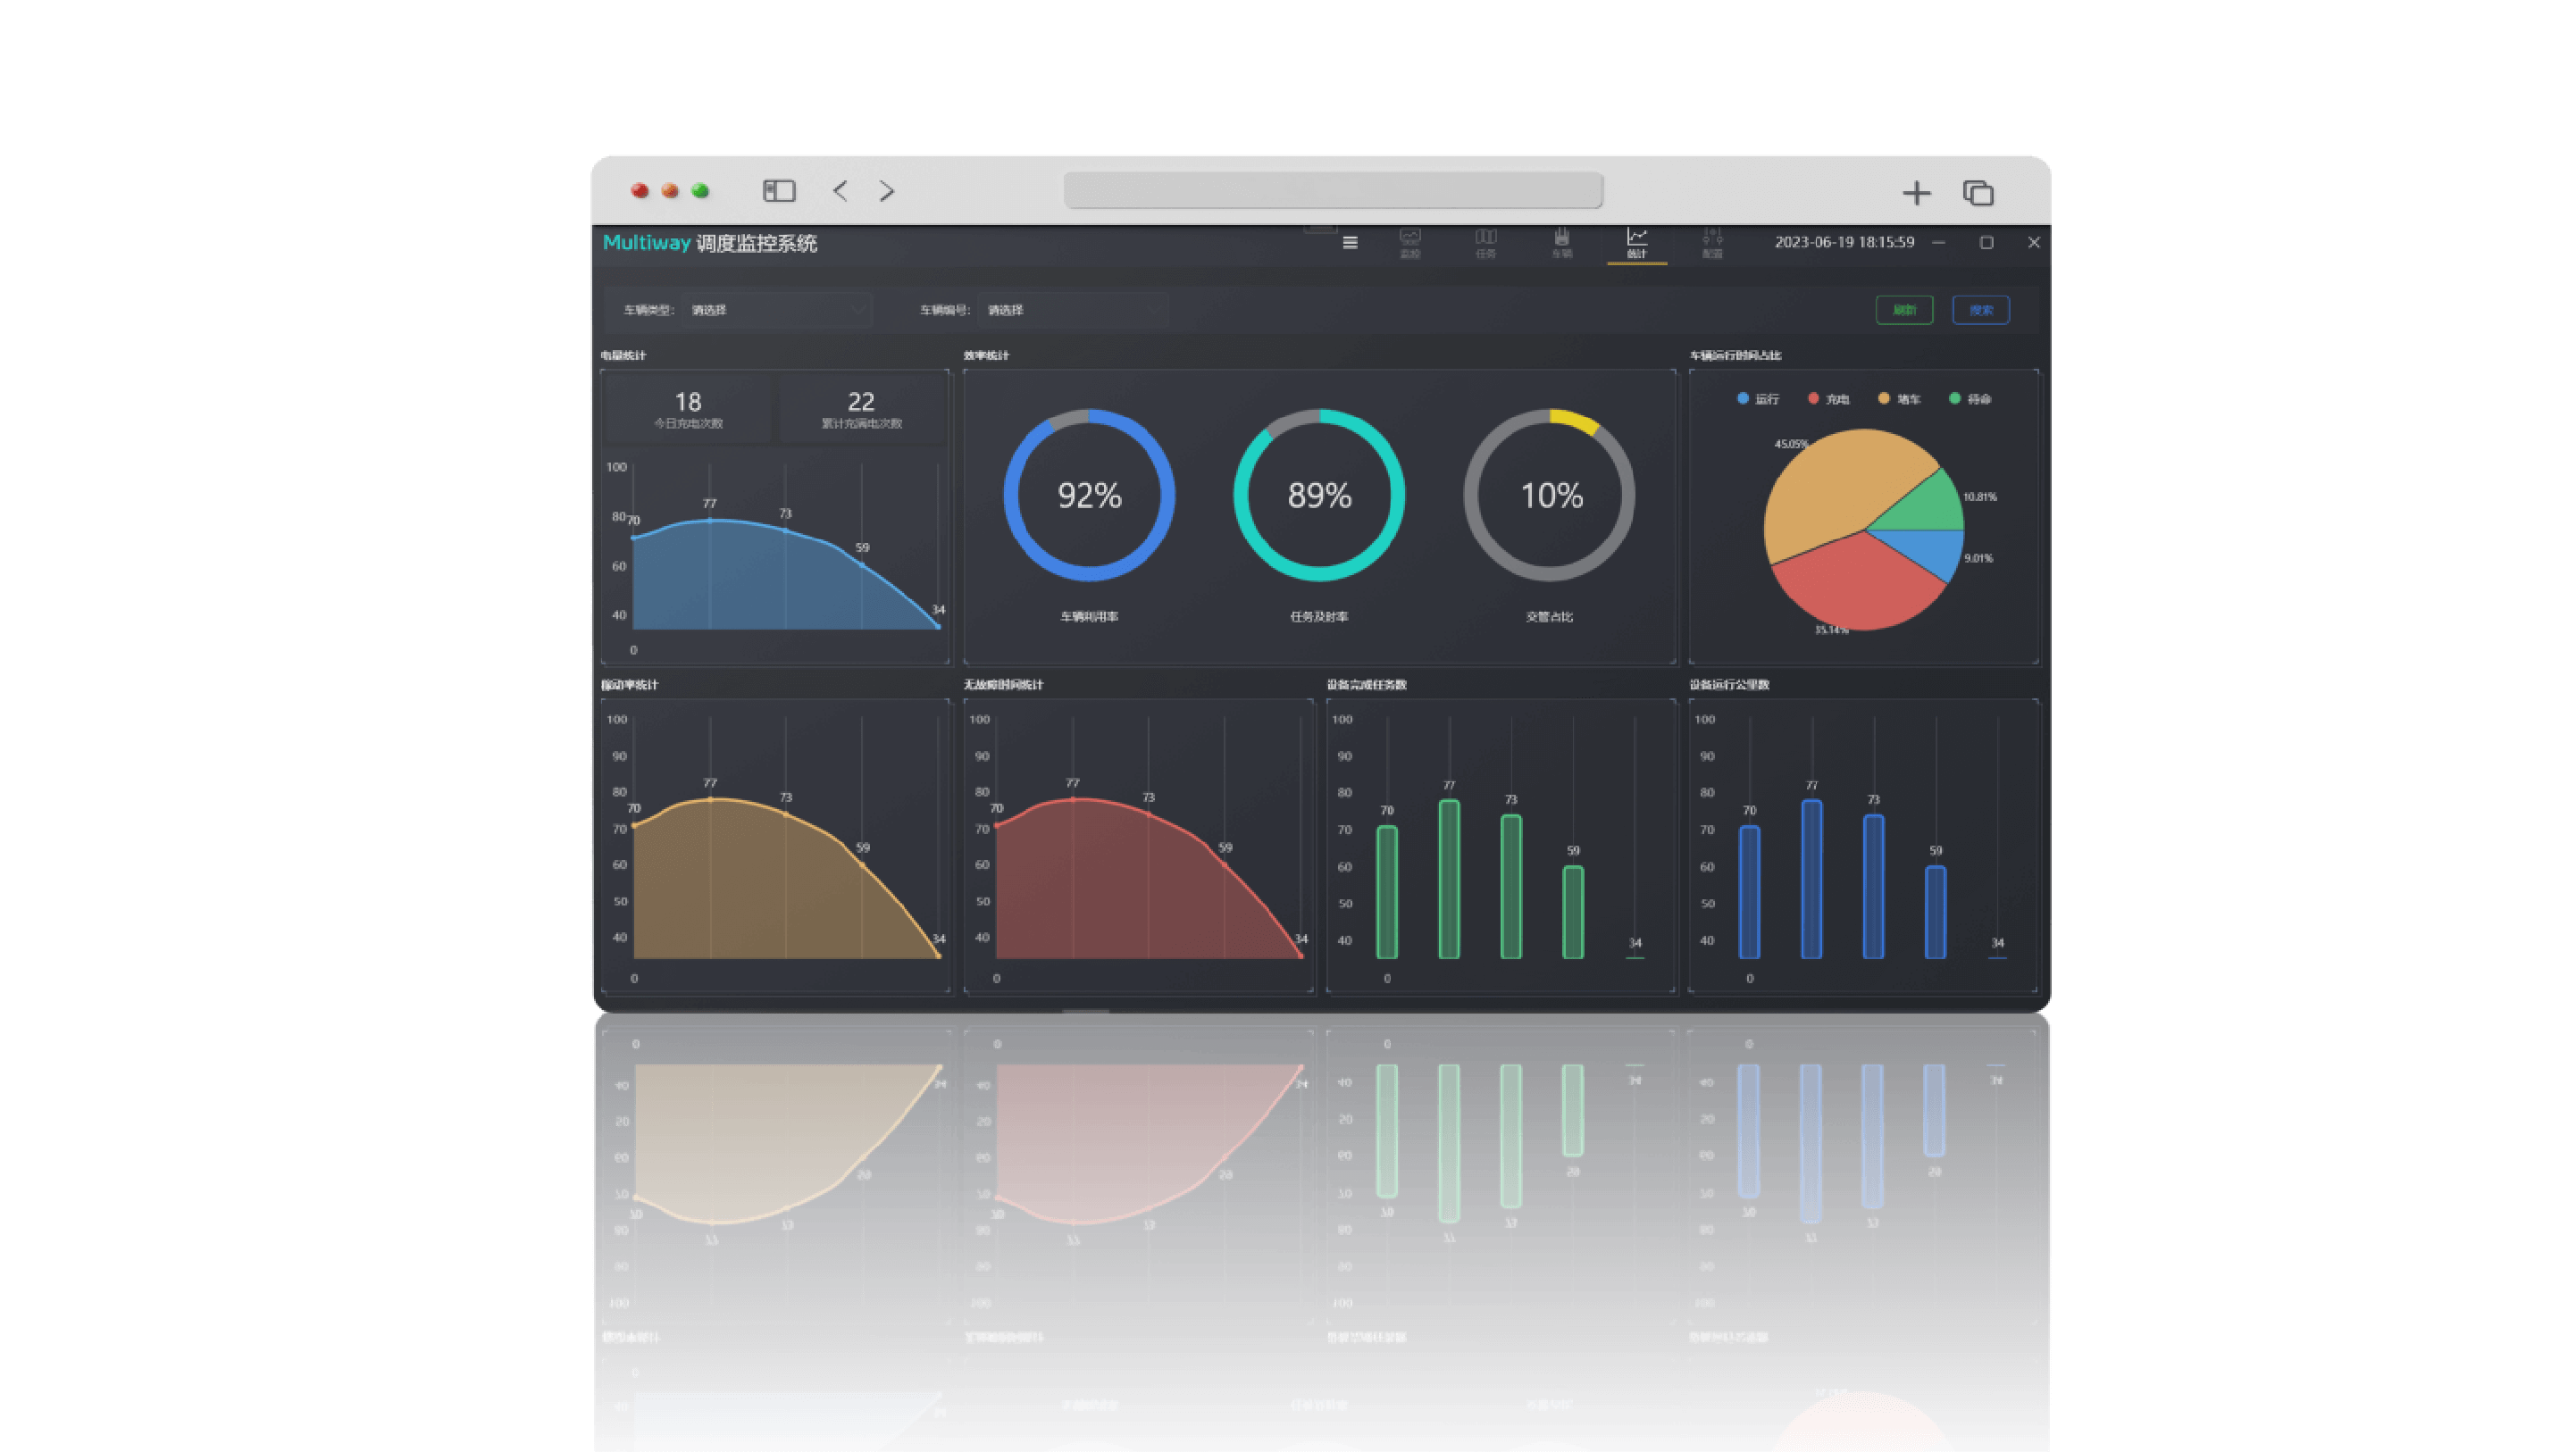
  • Registrazione della traiettoria di marcia, dei tempi di controllo del traffico, del tasso di guasto, ecc.
  • Registrazione delle attività eseguite e generazione automatica dei log delle attività
  • Analisi dei dati (efficienza, chilometraggio, tasso di utilizzo, ecc.) con supporto di grafici ed esportazione dei dati
  • Segnalazione dei guasti di sistema, generazione di eventi e consultazione dei log

Statistiche dei report

05

Controllo del traffico
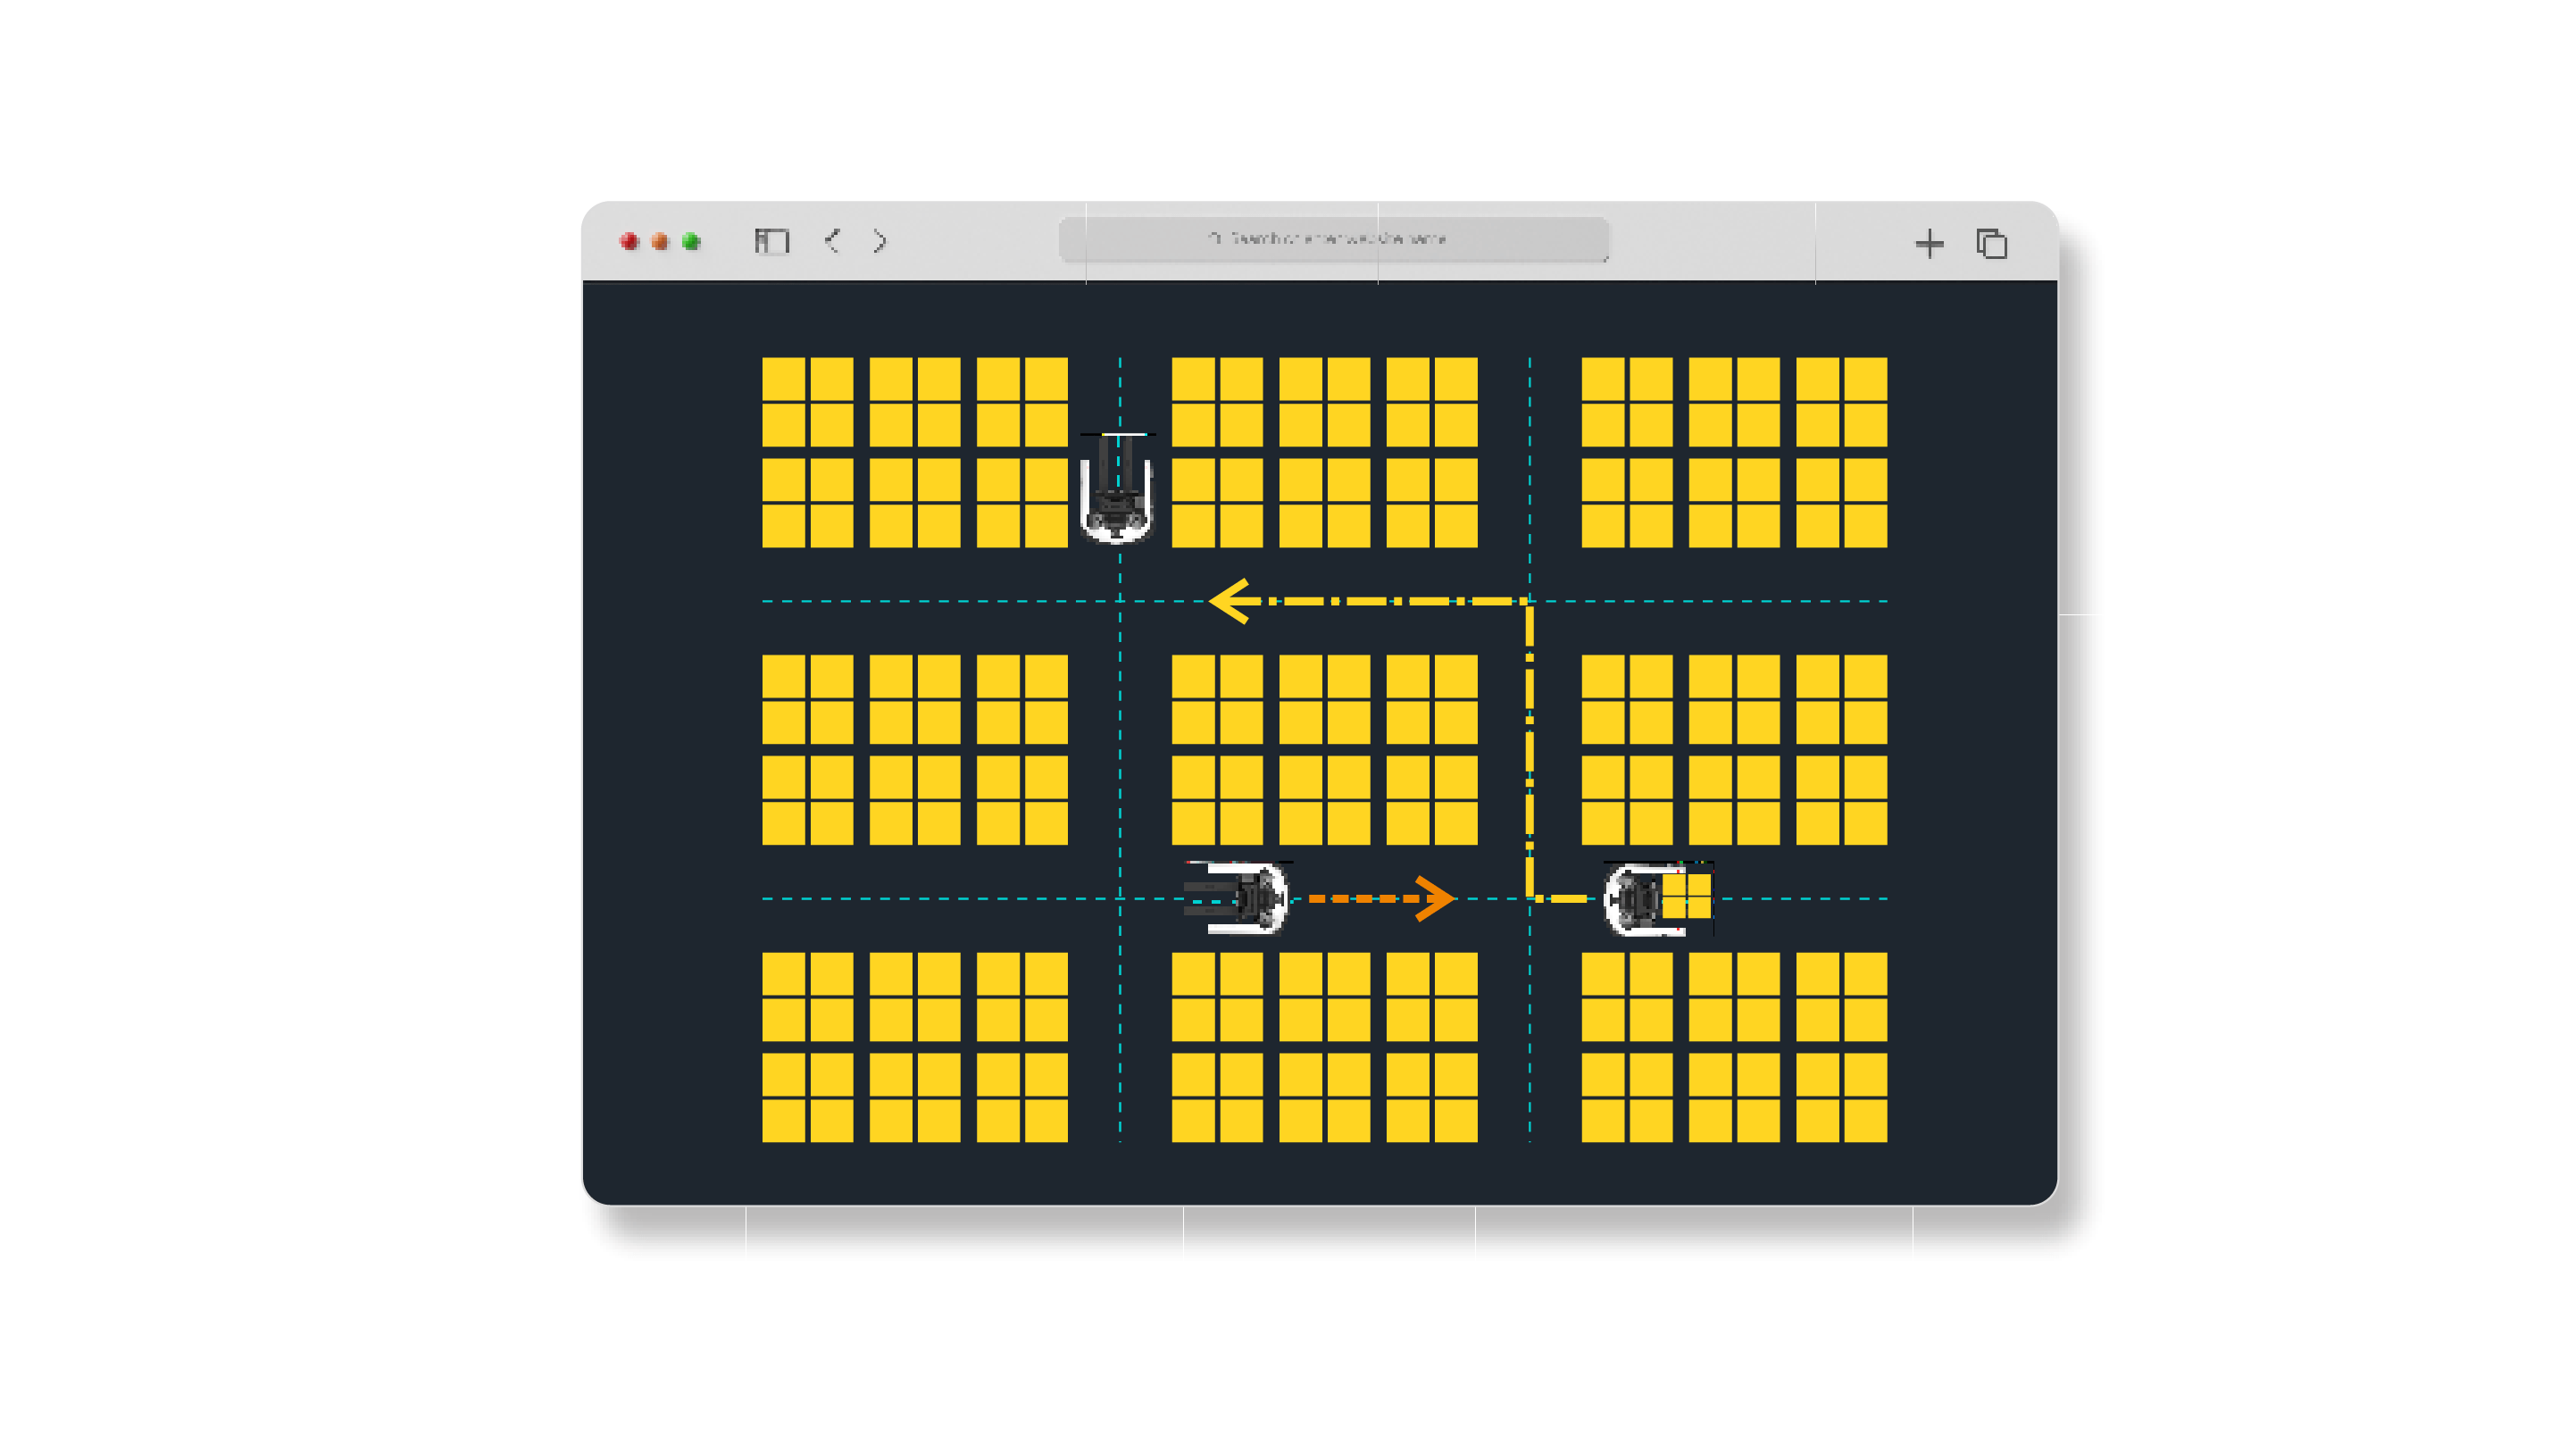
  • Ottimizzazione dei percorsi per il controllo del traffico in tempo reale
  • Regolazione del profilo di marcia dei veicoli per ridurre gli ingorghi del traffico ed evitare collisioni
  • In base allo stato di incontro/inseguimento dei robot e alla priorità delle attività, regolazione del meccanismo di emissione del controllo del traffico
  • In base alle condizioni del percorso, regolazione ed evitamento dinamico degli ostacoli
  • Gestione del controllo del traffico quando più veicoli su piani diversi chiamano lo stesso ascensore contemporaneamente
  • Collaborazione veicolo-infrastruttura (V2I) disponibile

Controllo del traffico

06

Gestione delle attrezzature
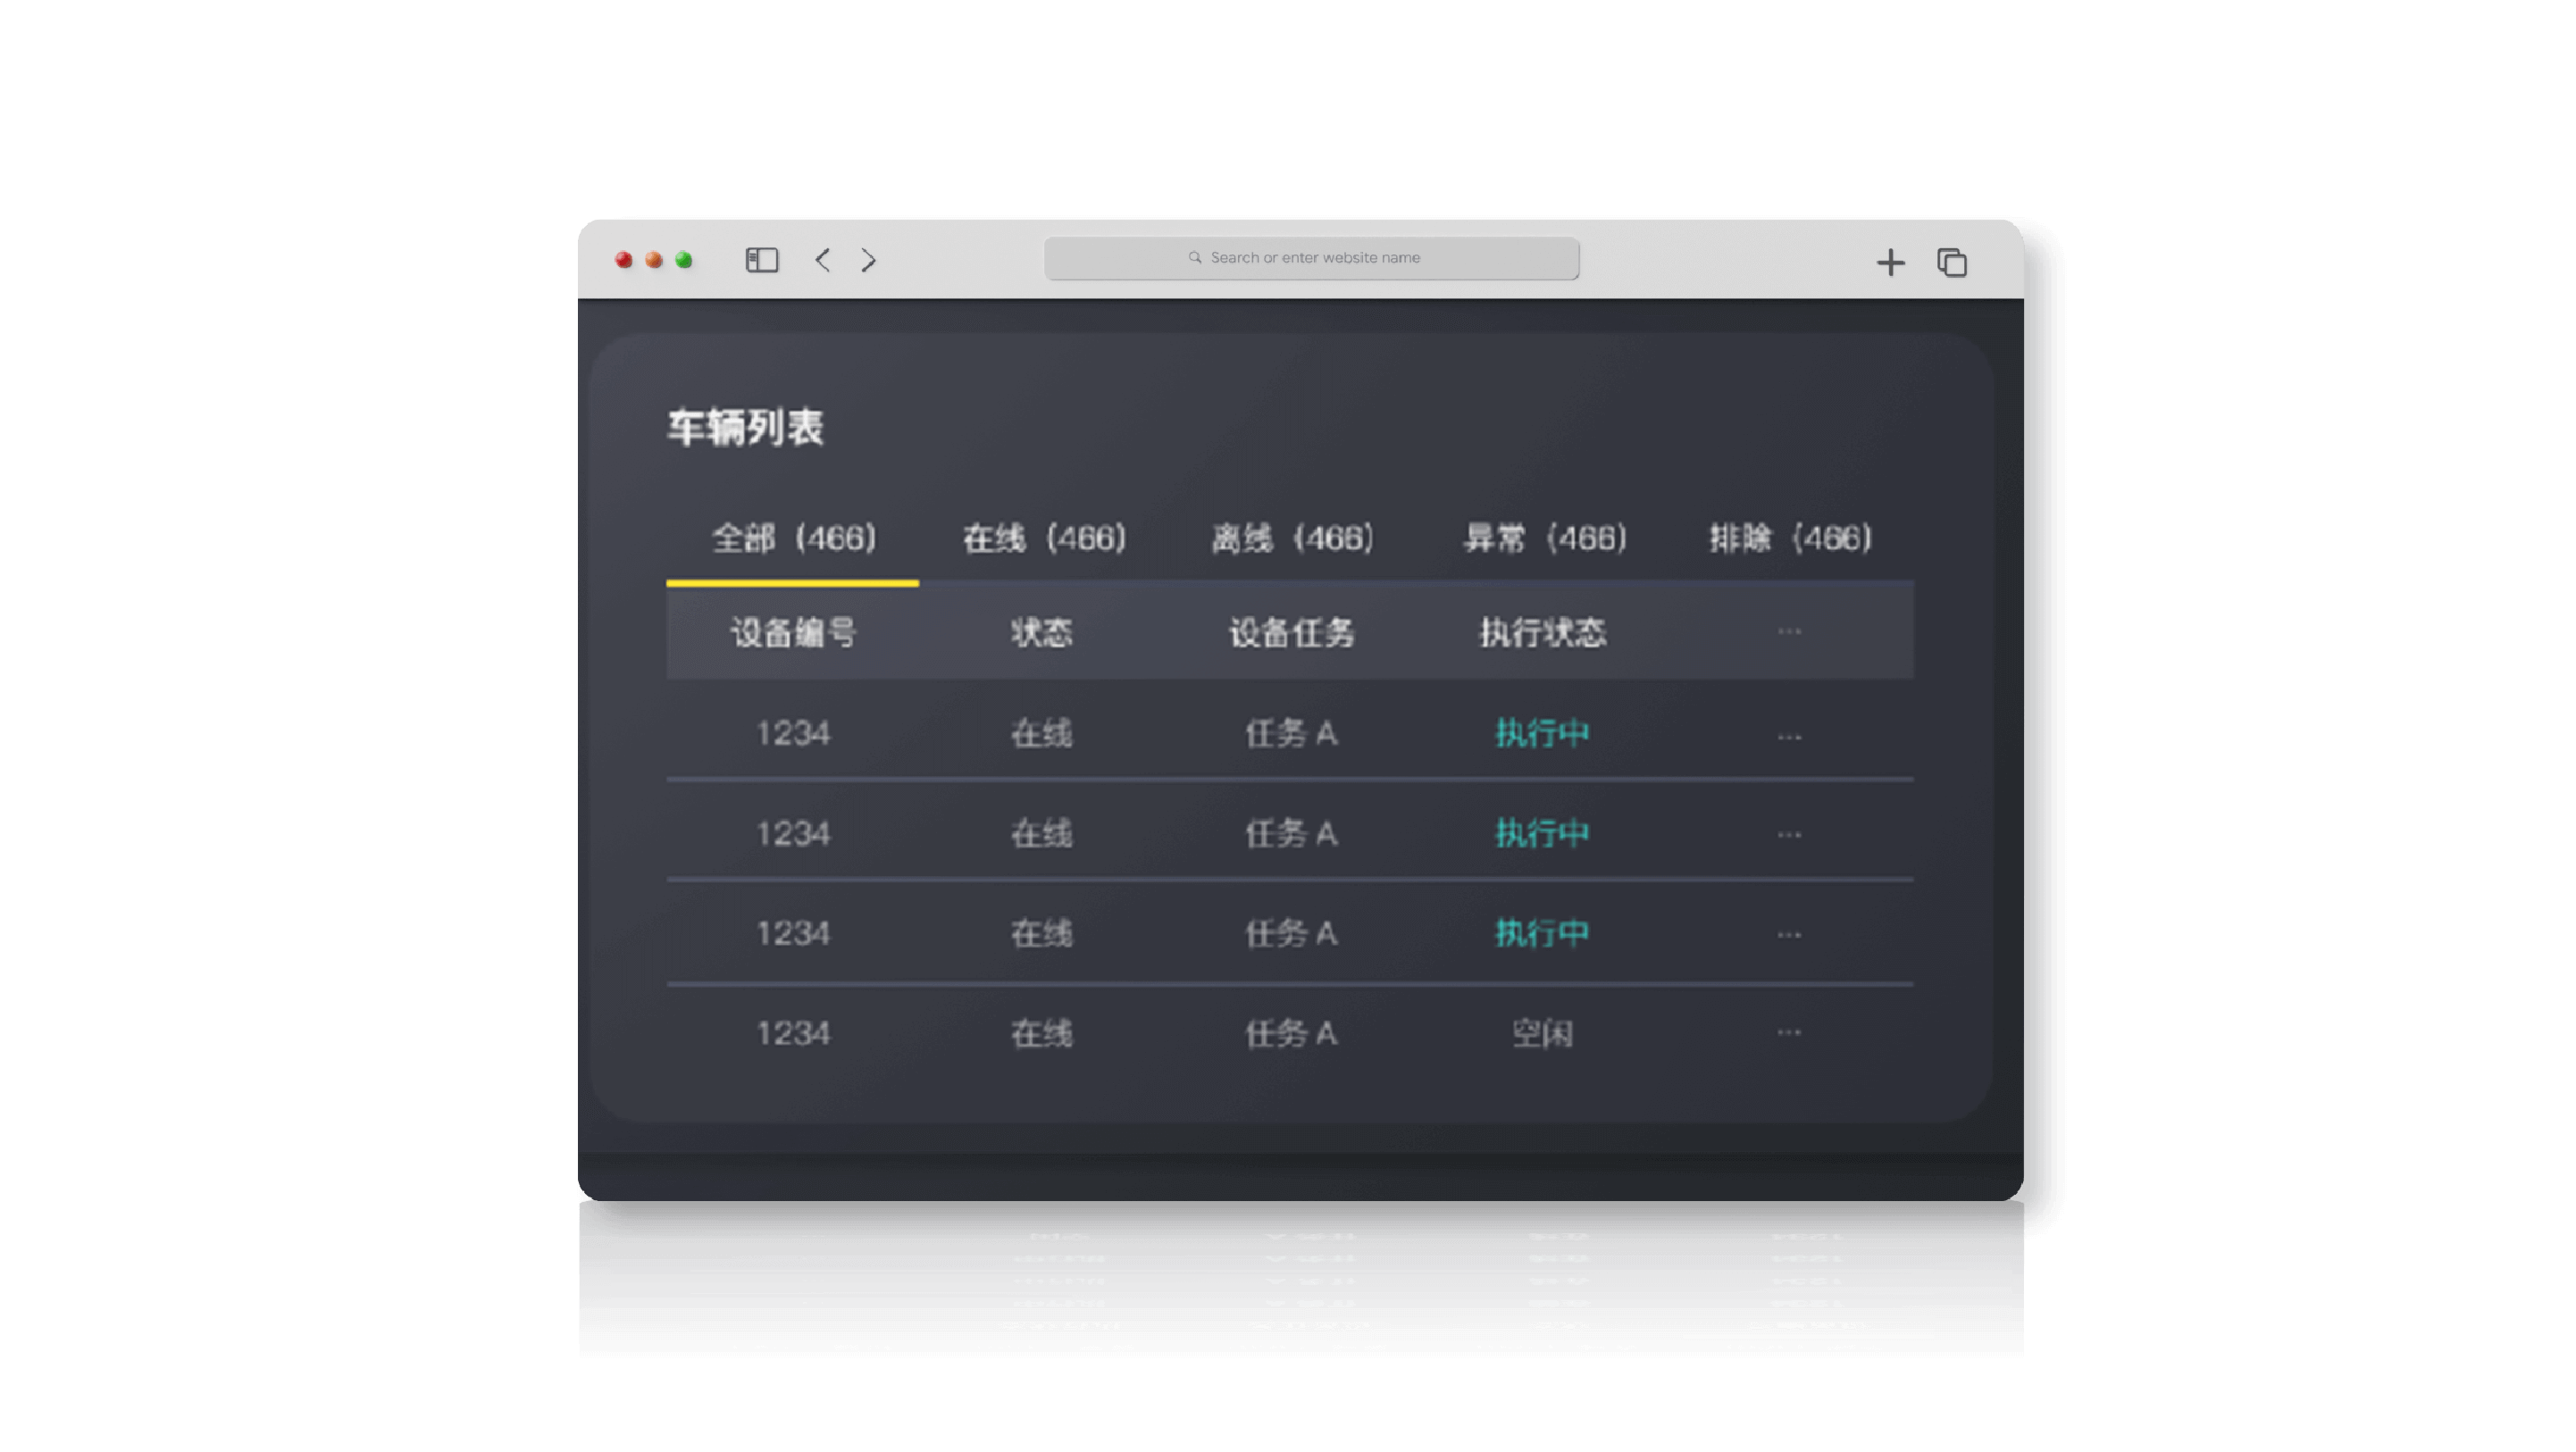
  • Autoverifica in tempo reale dello stato di comunicazione dei componenti del robot
  • Monitoraggio delle batterie di più robot con avviso di batteria scarica e ricarica automatica
  • Monitoraggio di posizione, evitamento ostacoli, movimento e altre informazioni dei robot
  • Arresto remoto con un solo tocco disponibile
  • Aggiornamento remoto OTA senza intervento manuale

Gestione delle attrezzature

07

Configurazione del sistema
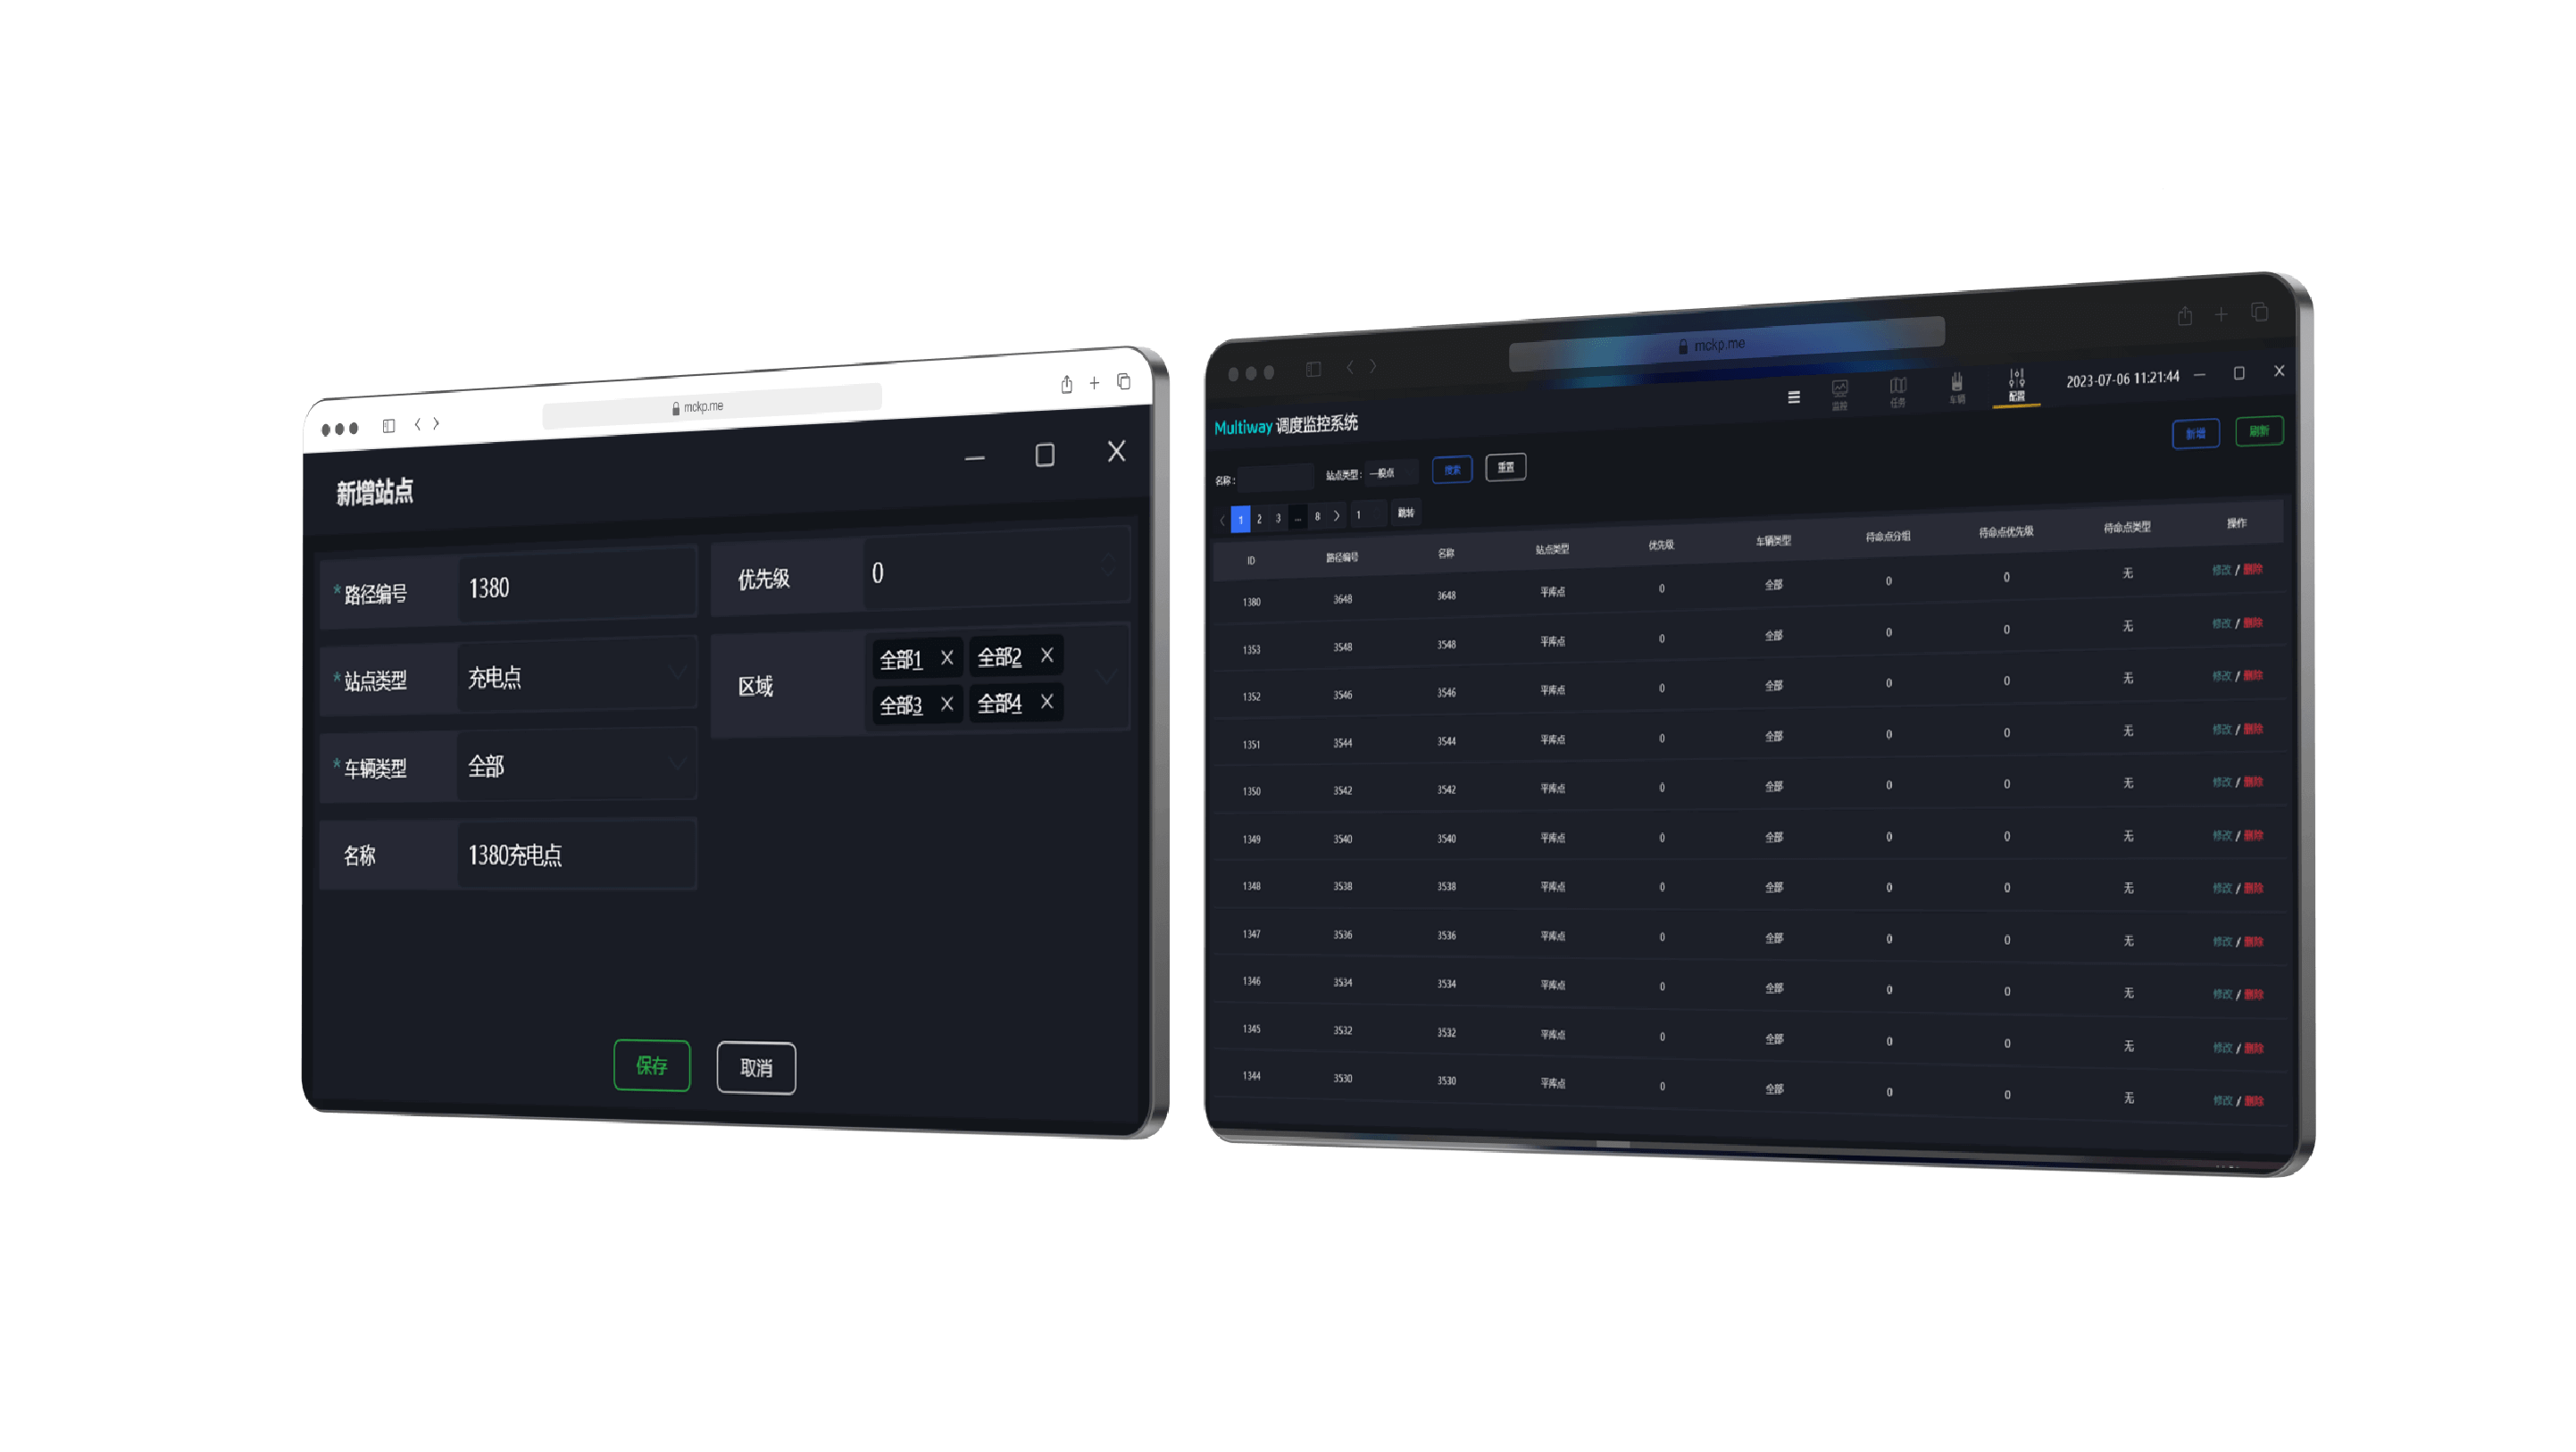
  • Configurazione della mappa: caricamento e attivazione della mappa
  • Configurazione del veicolo: configurazione delle informazioni del modello
  • Configurazione delle stazioni: punto di ricarica, punto di attesa, punto di deposito, ecc.
  • Configurazione degli eventi: configurazione di notifiche ed eventi di interazione con il WCS
  • Configurazione della ricarica: configurazione della strategia di ricarica automatica dei veicoli
  • Configurazione dei punti di attesa: configurazione del ritorno automatico dei veicoli al punto di attesa designato

Configurazione del sistema

Multiway Robotics utilizza i cookie per migliorare la tua esperienza di navigazione e offrirti un servizio migliore. Ti informiamo che, se rifiuti i cookie opzionali, potrebbe non essere possibile utilizzare alcune funzionalità del Sito, con un'esperienza meno agevole.