-
Robot autonomi
Robot autonomi
Introduzione al caso
Con il rapido sviluppo dell'economia, l'industria degli stampi per fusione di componenti hardware è fiorita. Tuttavia, per molto tempo, il progresso del settore è stato ostacolato da problemi come gli alti costi del lavoro, i significativi rischi per la sicurezza e i bassi livelli di automazione.
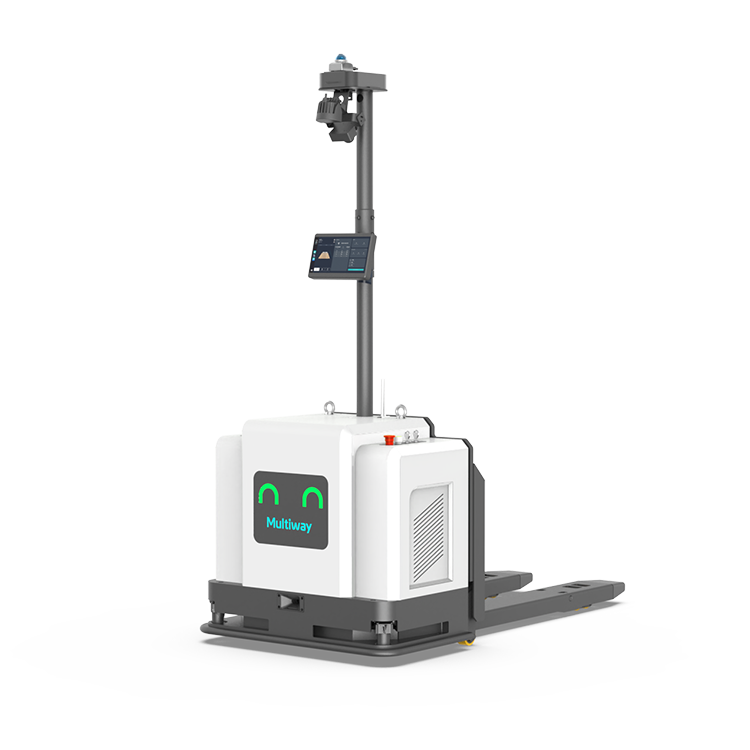
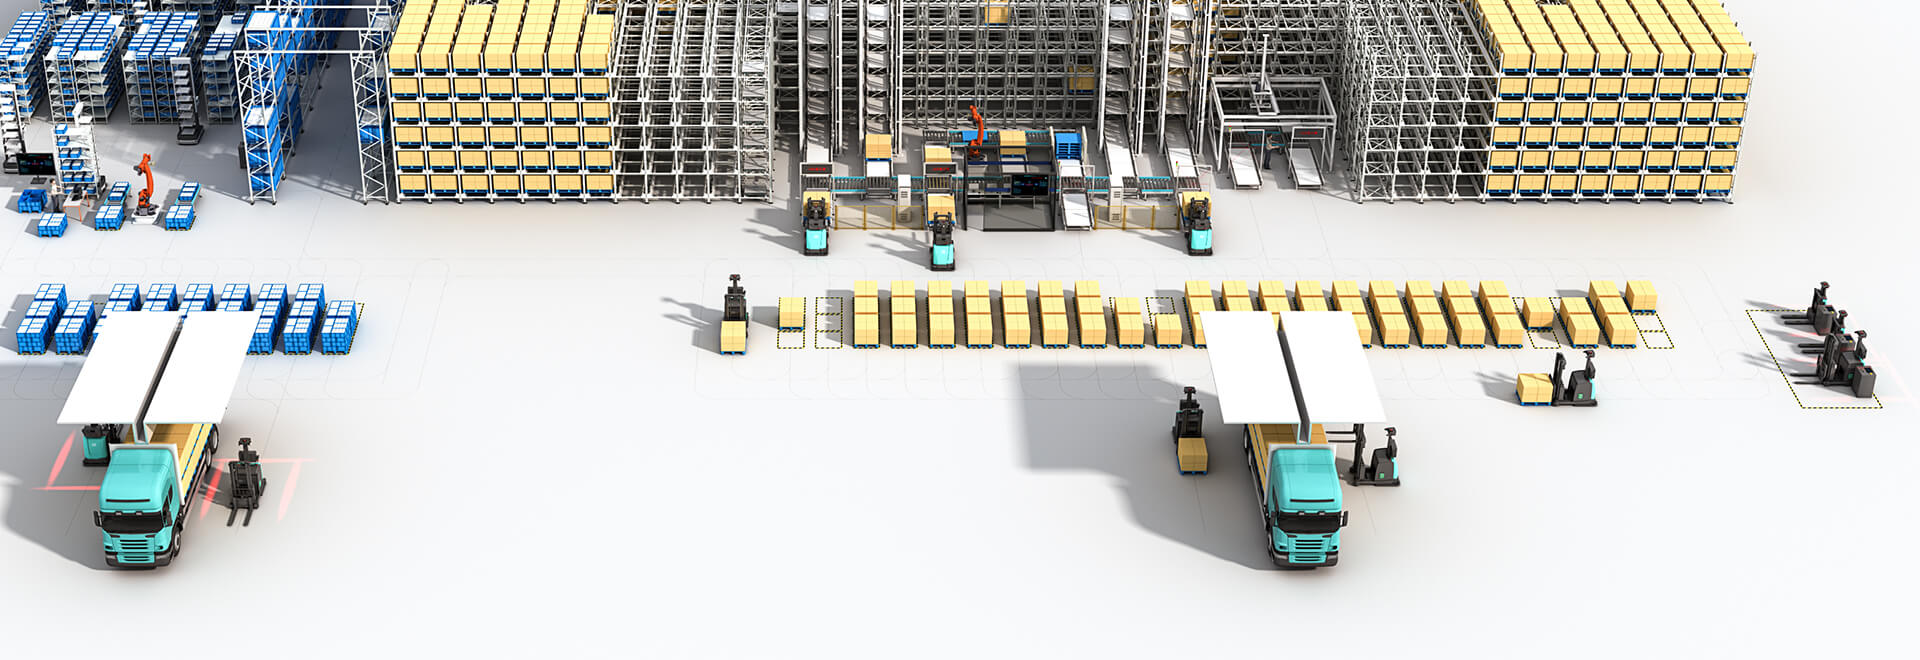
Multiway Robotics ha assistito un'azienda di materiali in alluminio nel raggiungere l'automazione e l'upgrade della logistica attraverso l'uso di carrelli elevatori senza operatore e forche dedicate. Questo approccio aiuta a risparmiare sui costi del lavoro e a ridurre i rischi per la sicurezza.

Panoramica del progetto:
Il business di questa grande azienda di materiali in alluminio include la produzione, la vendita e il commercio internazionale di alluminio e delle sue leghe. È inoltre coinvolta nel riciclo, nella demolizione, nella lavorazione e nella vendita di rottami di alluminio.
Movimentazione dei materiali: bobine di alluminio
Stato del progetto: movimentazione manuale → movimentazione con carrello elevatore senza operatore
Scenario del progetto: i carrelli elevatori senza operatore trasportano il carico dall'area di stoccaggio temporaneo all'area di imballaggio.

Punti critici del progetto:
Operazione inefficiente: affidarsi alla manodopera porta a un'elevata intensità di lavoro e a una bassa efficienza nella localizzazione e nella movimentazione delle merci.
Rischi per la sicurezza: la presenza di grandi quantità di polvere in fabbrica aumenta la probabilità di problemi di sicurezza.
Costi: gestire una forza lavoro su tre turni per attività manuali ripetitive comporta costi operativi elevati.
Sistemi inefficienti: mancanza di tracciabilità e basso livello di automazione negli attuali sistemi integrati.
Pianificazione futura: l'obiettivo è ridurre la dipendenza dalla manodopera, abbassare i costi e migliorare l'efficienza complessiva.

Soluzione complessiva:
Selezione dei prodotti: carrelli elevatori senza operatore con forche dedicate.
Configurazione del sistema: RCS (sistema di controllo dei robot) per la schedulazione e WMS (sistema di gestione del magazzino) per la gestione in loco.
Personalizzazione del progetto: riconoscimento della postura dei pallet per potenziare le capacità del sistema.
Flusso di lavoro operativo:
Dispaccio tramite iPad: l'operatore usa un iPad portatile per modificare le informazioni sul carico e chiama un carrello elevatore senza operatore per prelevare il carico designato.
Operazione del sistema: il sistema di schedulazione RCS di Multiway genera le attività di movimentazione e il carrello elevatore senza operatore si reca nell'area di stoccaggio temporaneo, preleva la bobina di alluminio corrispondente e la trasporta nell'area di imballaggio designata.
Regolazione tramite iPad: le informazioni sul carico vengono aggiornate regolarmente tramite iPad.
Dopo aver completato l'attività, il carrello elevatore senza operatore si sposta automaticamente alla stazione di ricarica automatica per ricaricarsi o attende in un punto di standby designato.

Valore del progetto:
Efficienza migliorata: l'automazione della movimentazione dei materiali dal punto di partenza all'area di stoccaggio temporaneo ottimizza l'intero processo della linea di produzione, portando a risparmi sui costi del lavoro e a una migliore efficienza operativa.
Gestione visualizzata dell'inventario: l'integrazione del sistema di gestione del magazzino (WMS) e del sistema di controllo del magazzino (WCS) consente informazioni in tempo reale sulla distribuzione dei materiali, tracciamento online dei dati durante l'intero processo e raggiunge digitalizzazione delle informazioni, automazione e gestione intelligente.
Produttività migliorata: con il sistema di controllo dei robot (RCS) e il sistema di gestione del magazzino (WMS), i carrelli elevatori senza operatore vengono schedulati automaticamente in base alle richieste della linea di produzione e allo stato delle varie ubicazioni, migliorando significativamente il processo di movimentazione e l'efficienza complessiva.
Uffici
Stati Uniti ● Atlanta l Germania ● Duisburg
Corea ● Seoul l Giappone ● Tokyo l Cina ● Shenzhen
Tel: +86-133-9286-4873
Email: sales@mw-robot.com


Messaggio