Contactez-nous

Système développé en interne

Livraison tout-en-un

Système développé en interne

Livraison tout-en-un

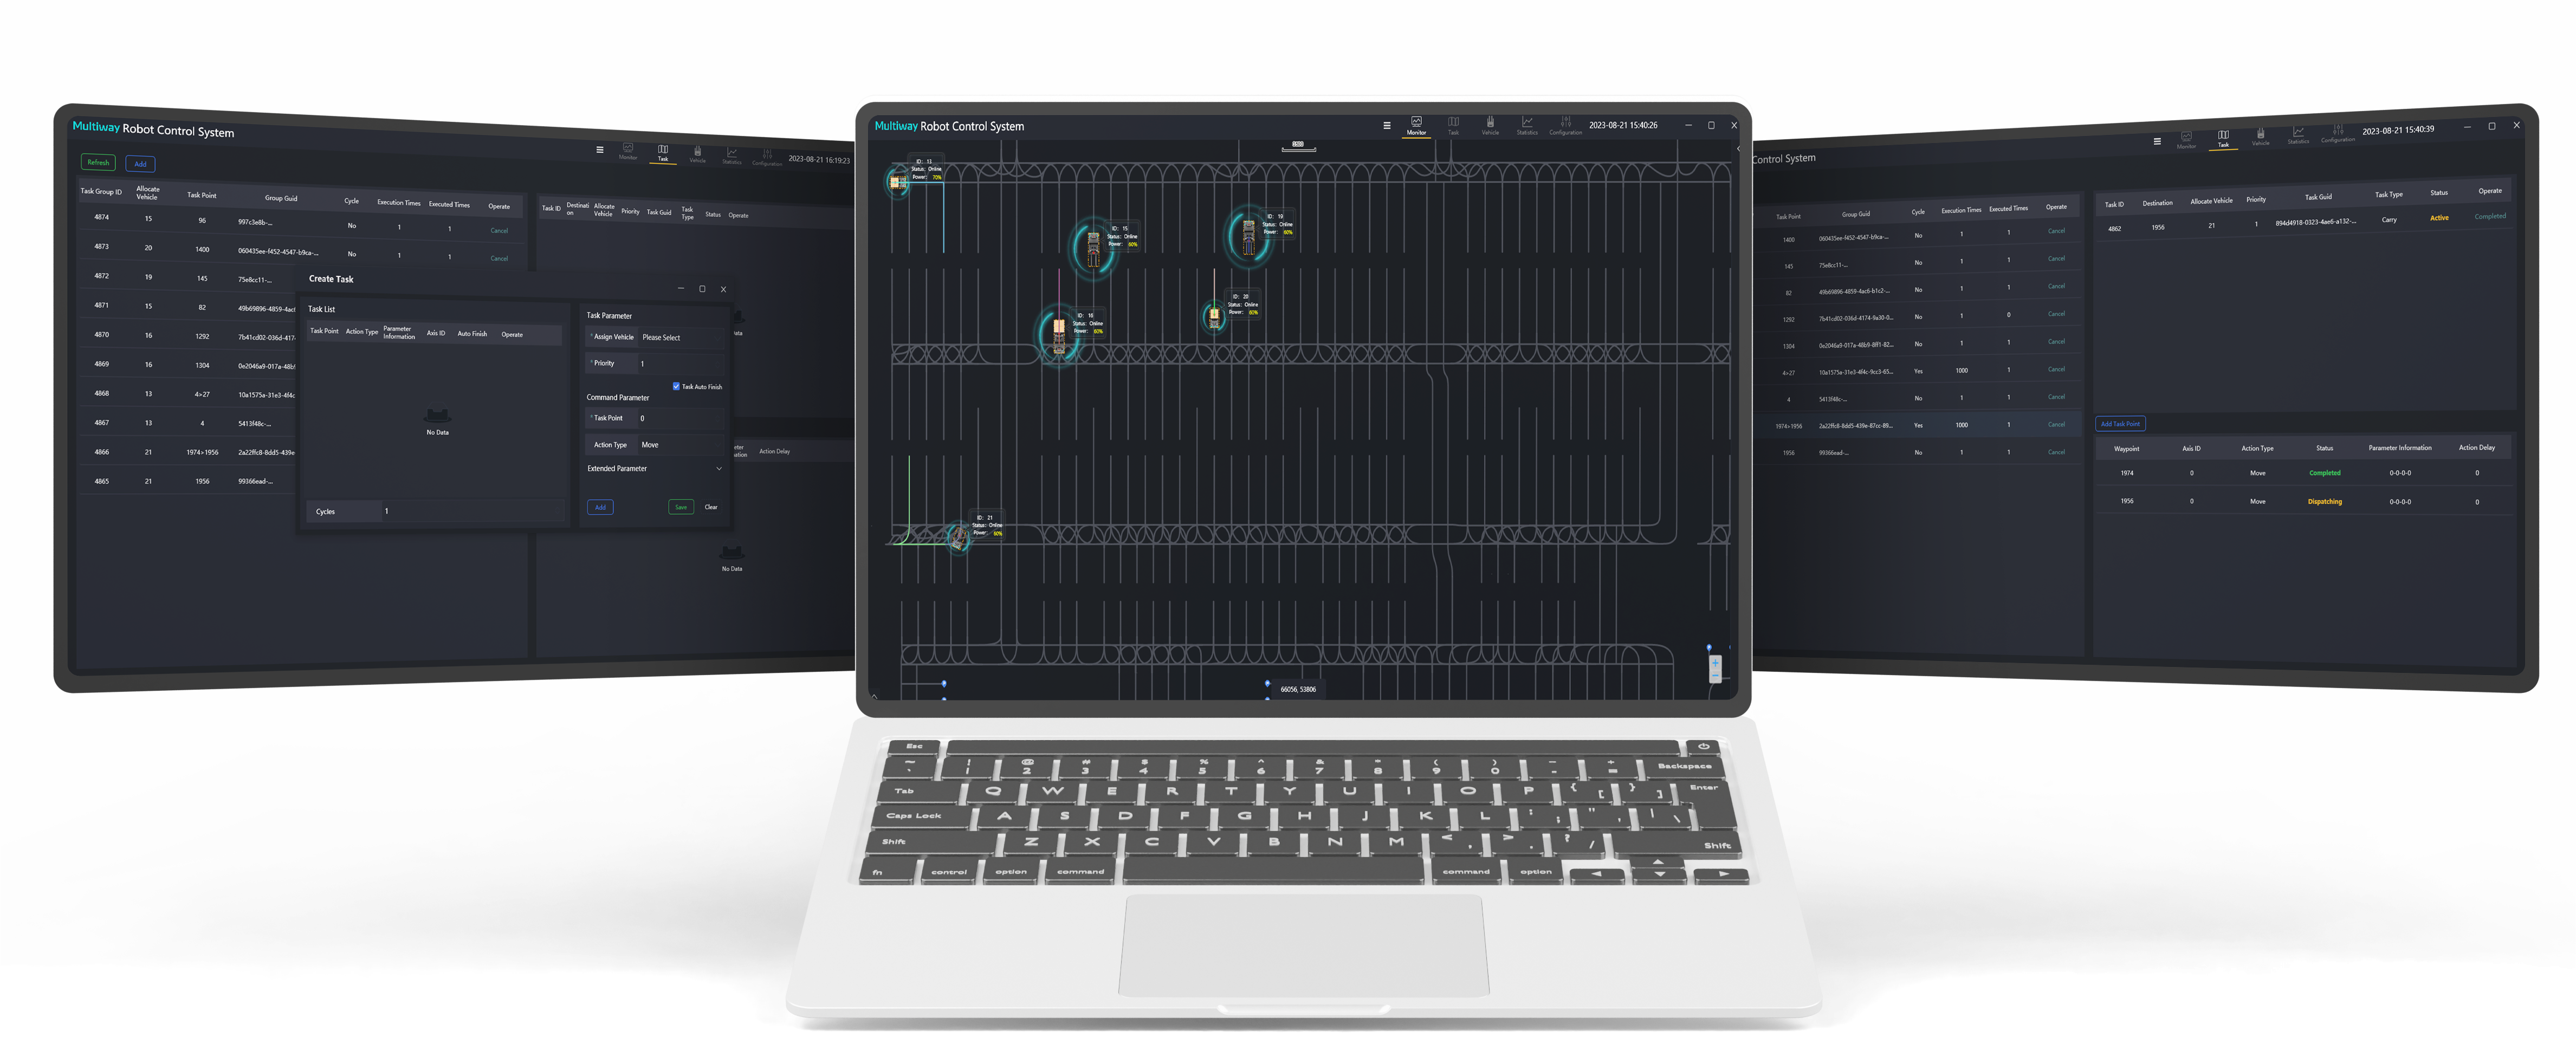
Multiway RCS

Multiway RCS

Multiway RCS

Présentation

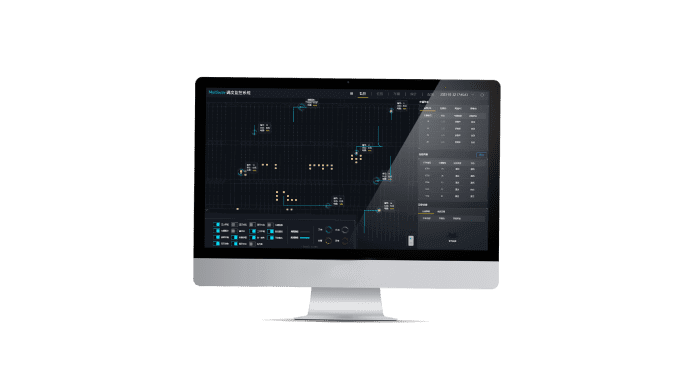
Le système de contrôle de robots Multiway peut prendre en charge simultanément le fonctionnement collaboratif de centaines de véhicules de différents modèles dans la même zone. Il peut planifier rapidement les itinéraires optimaux et atteindre une planification globale optimale des trajectoires de navigation, accomplissant ainsi les tâches dans les délais les plus courts et garantissant la plus haute efficacité opérationnelle.

Valeur

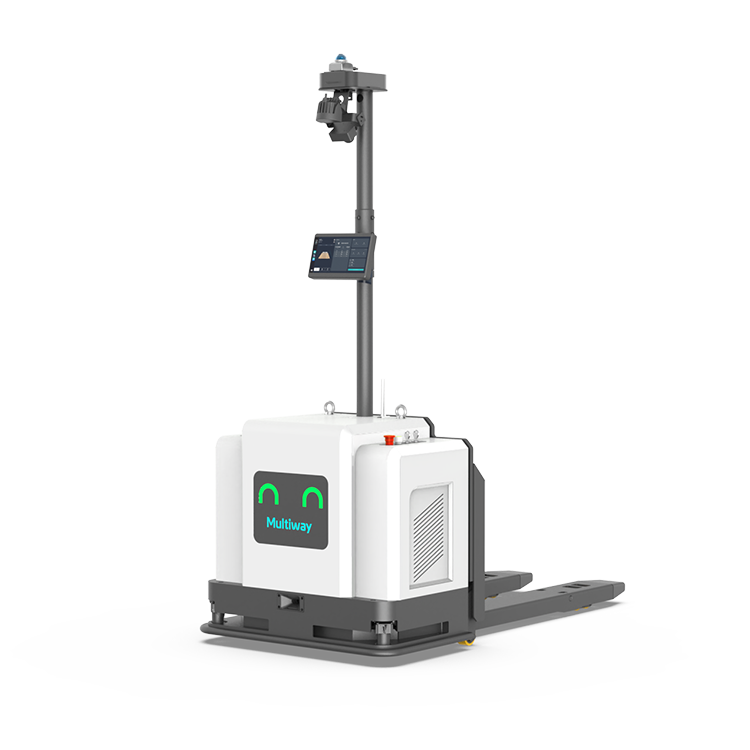
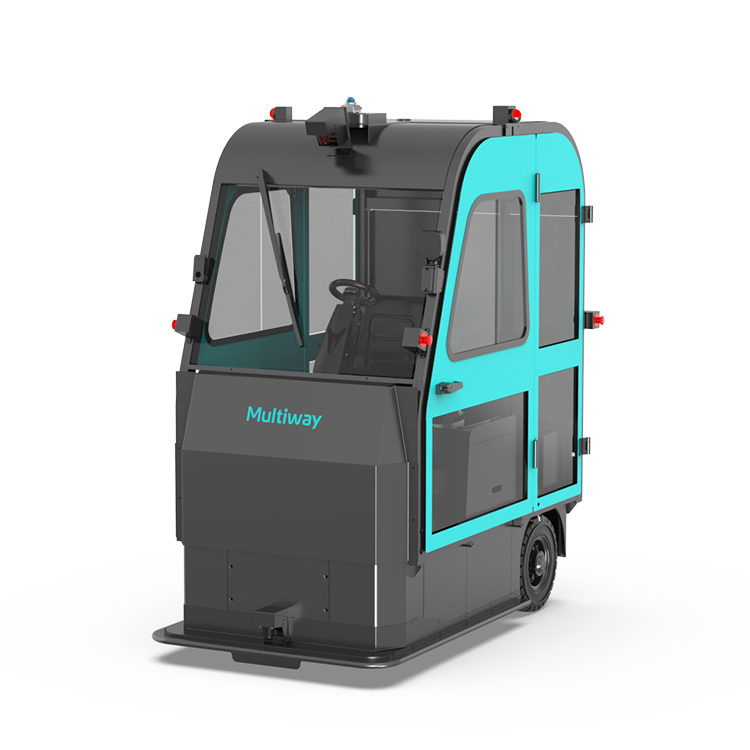
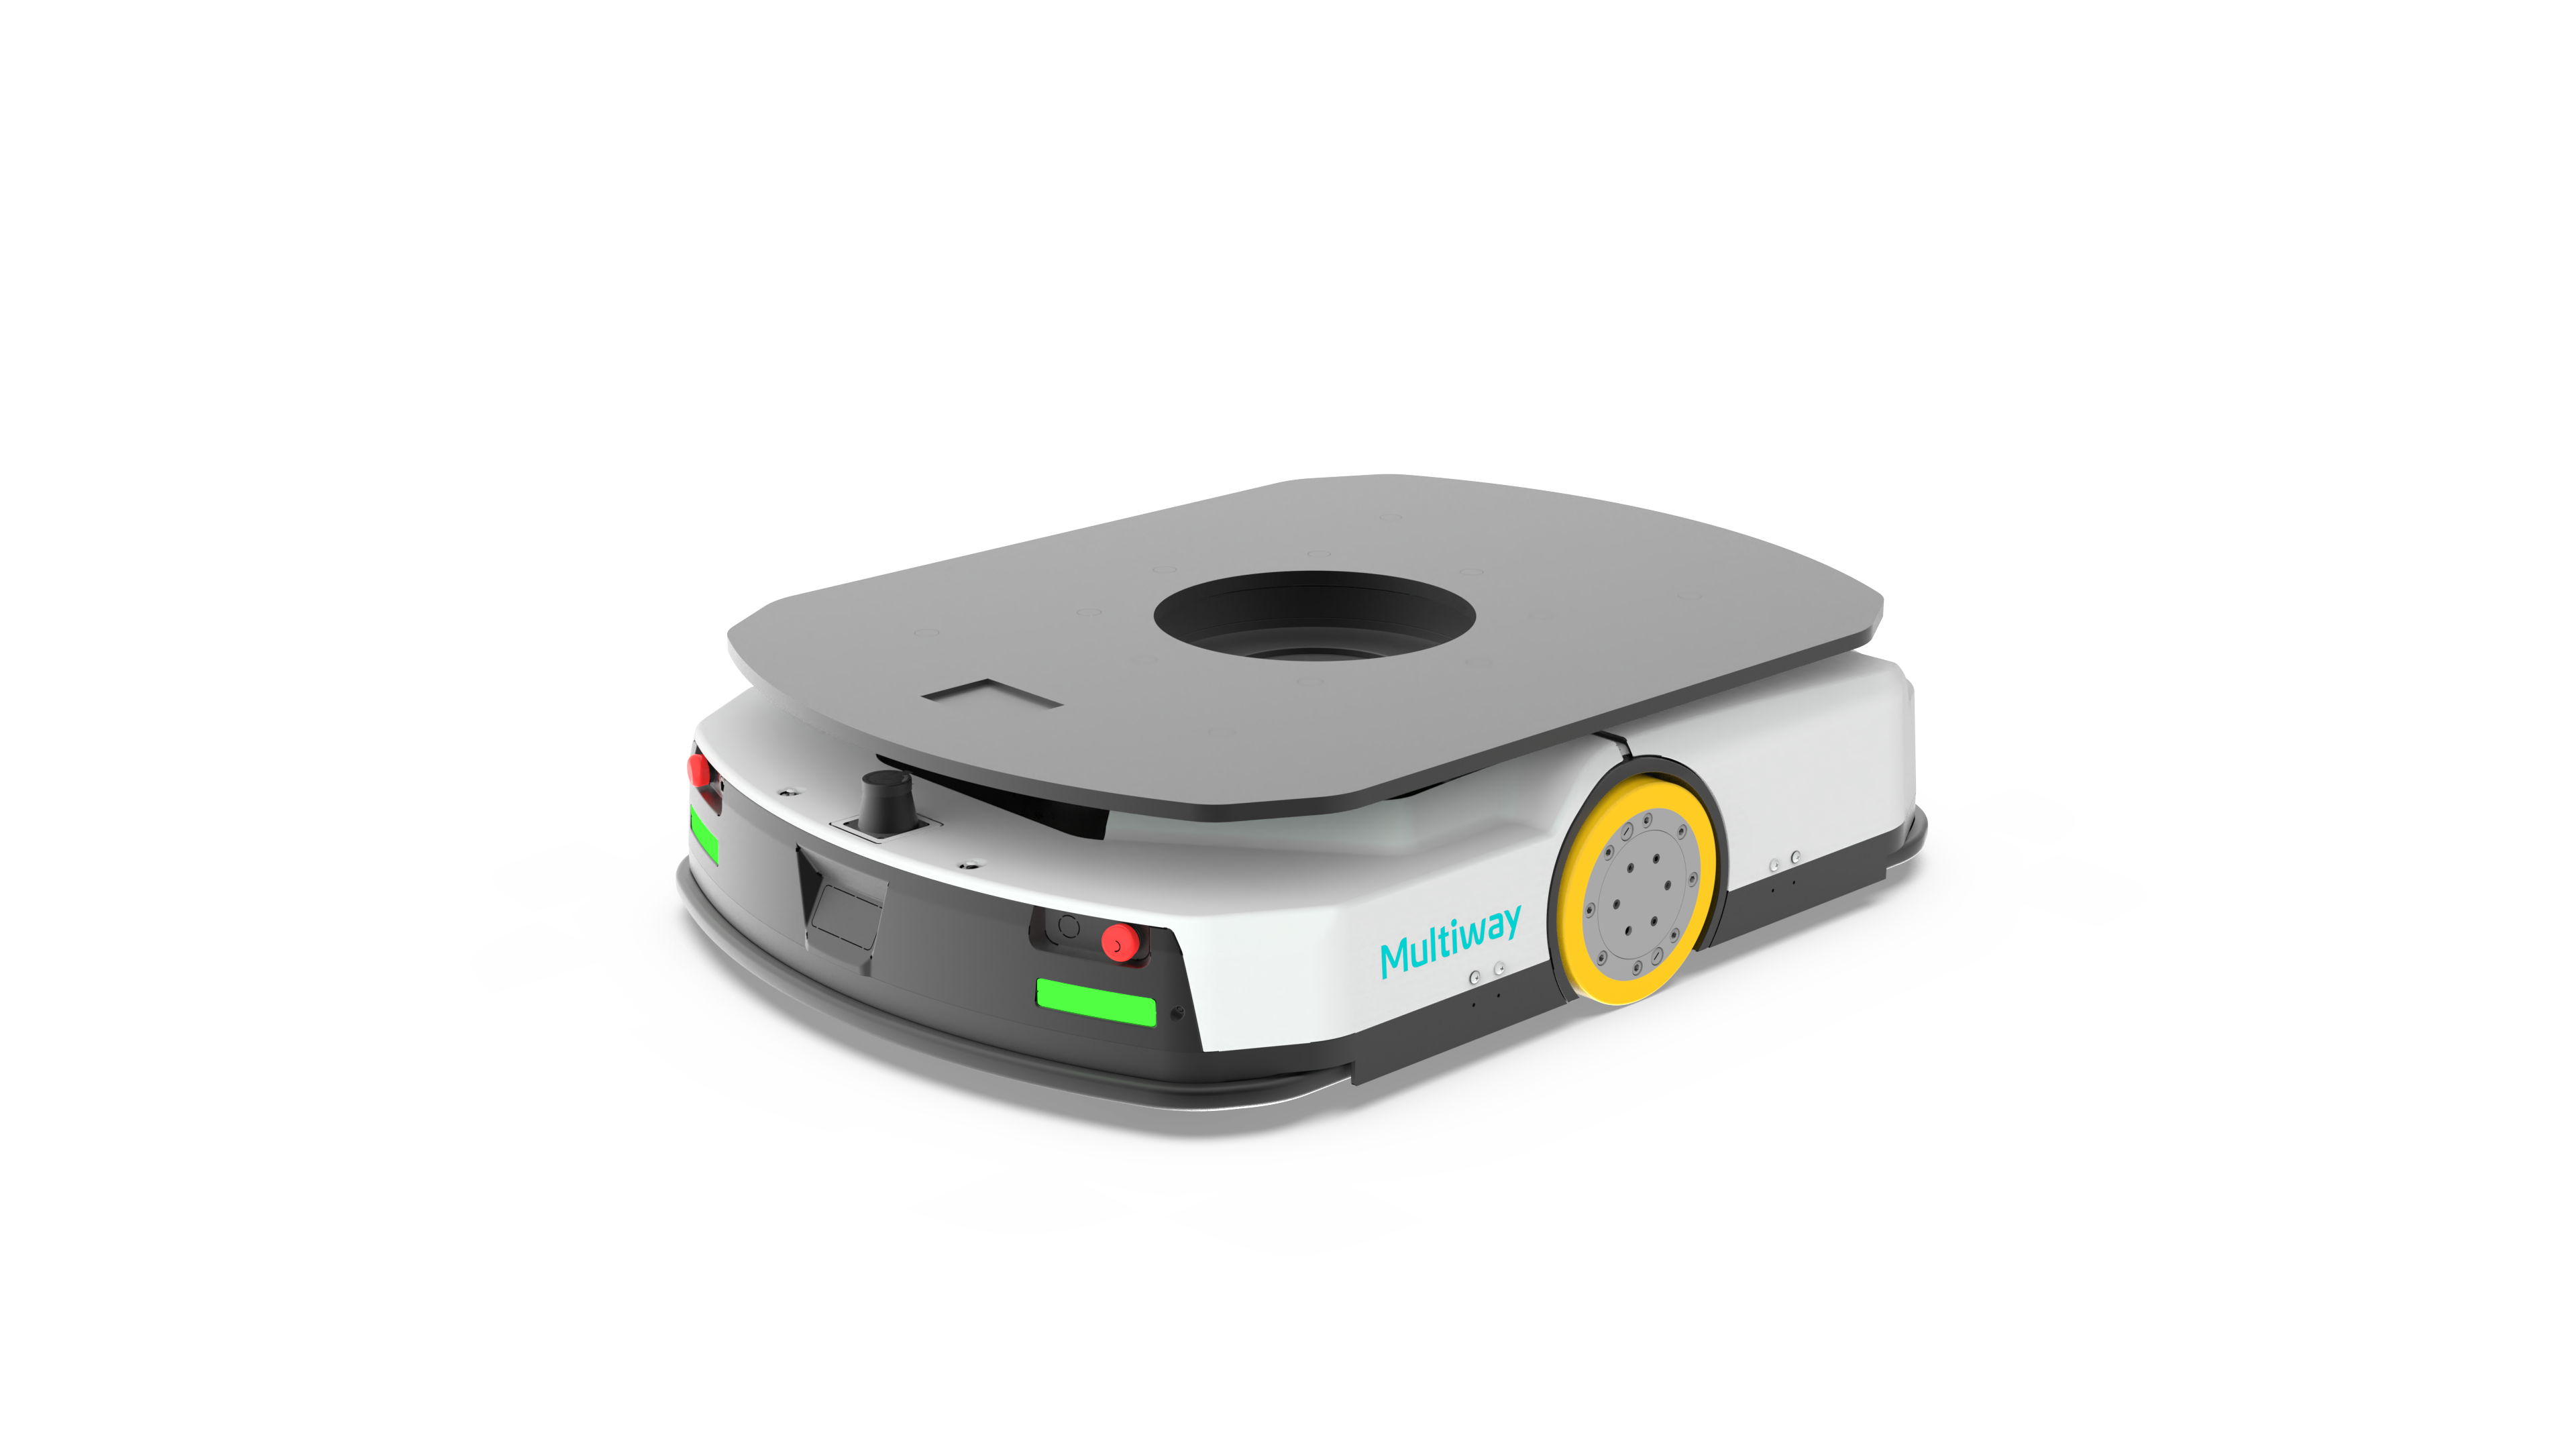
Intégrer les chariots élévateurs sans conducteur, les navettes à quatre directions et les AMR dans un même système de contrôle

Construction de l'environnement cartographique

Construction de l'environnement cartographique

Planification optimale des trajectoires

Planification optimale des trajectoires

Planification intelligente du contrôle du trafic

Planification intelligente du contrôle du trafic

Surveillance et gestion des équipements

Surveillance et gestion des équipements

Affectation des véhicules à proximité

Affectation des véhicules à proximité

Organisation intelligente des tâches

Organisation intelligente des tâches

Fonctions

Surveillance dynamique

Gestion des tâches

Gestion des véhicules

Statistiques de rapports

Contrôle du trafic

Gestion des équipements

Configuration du système

01

Surveillance dynamique

  • L'accès aux informations du système via le Web et la surveillance à distance sont disponibles
  • Affichage en temps réel des cartes opérationnelles (prise en charge du jumeau numérique 3D)
  • Affichage en temps réel des tâches des véhicules, de leur position, de leur état, du niveau de batterie, etc.
  • Affichage en temps réel des informations de la liste des tâches
  • Affichage en temps réel des anomalies des tâches, des systèmes et des véhicules
  • Interrogation des informations sur les tâches et les véhicules
  • Configuration des paramètres dans le back-office prise en charge
  • Différents utilisateurs ou groupes d'utilisateurs peuvent définir des privilèges d'exploitation

Surveillance dynamique

02

Gestion des tâches
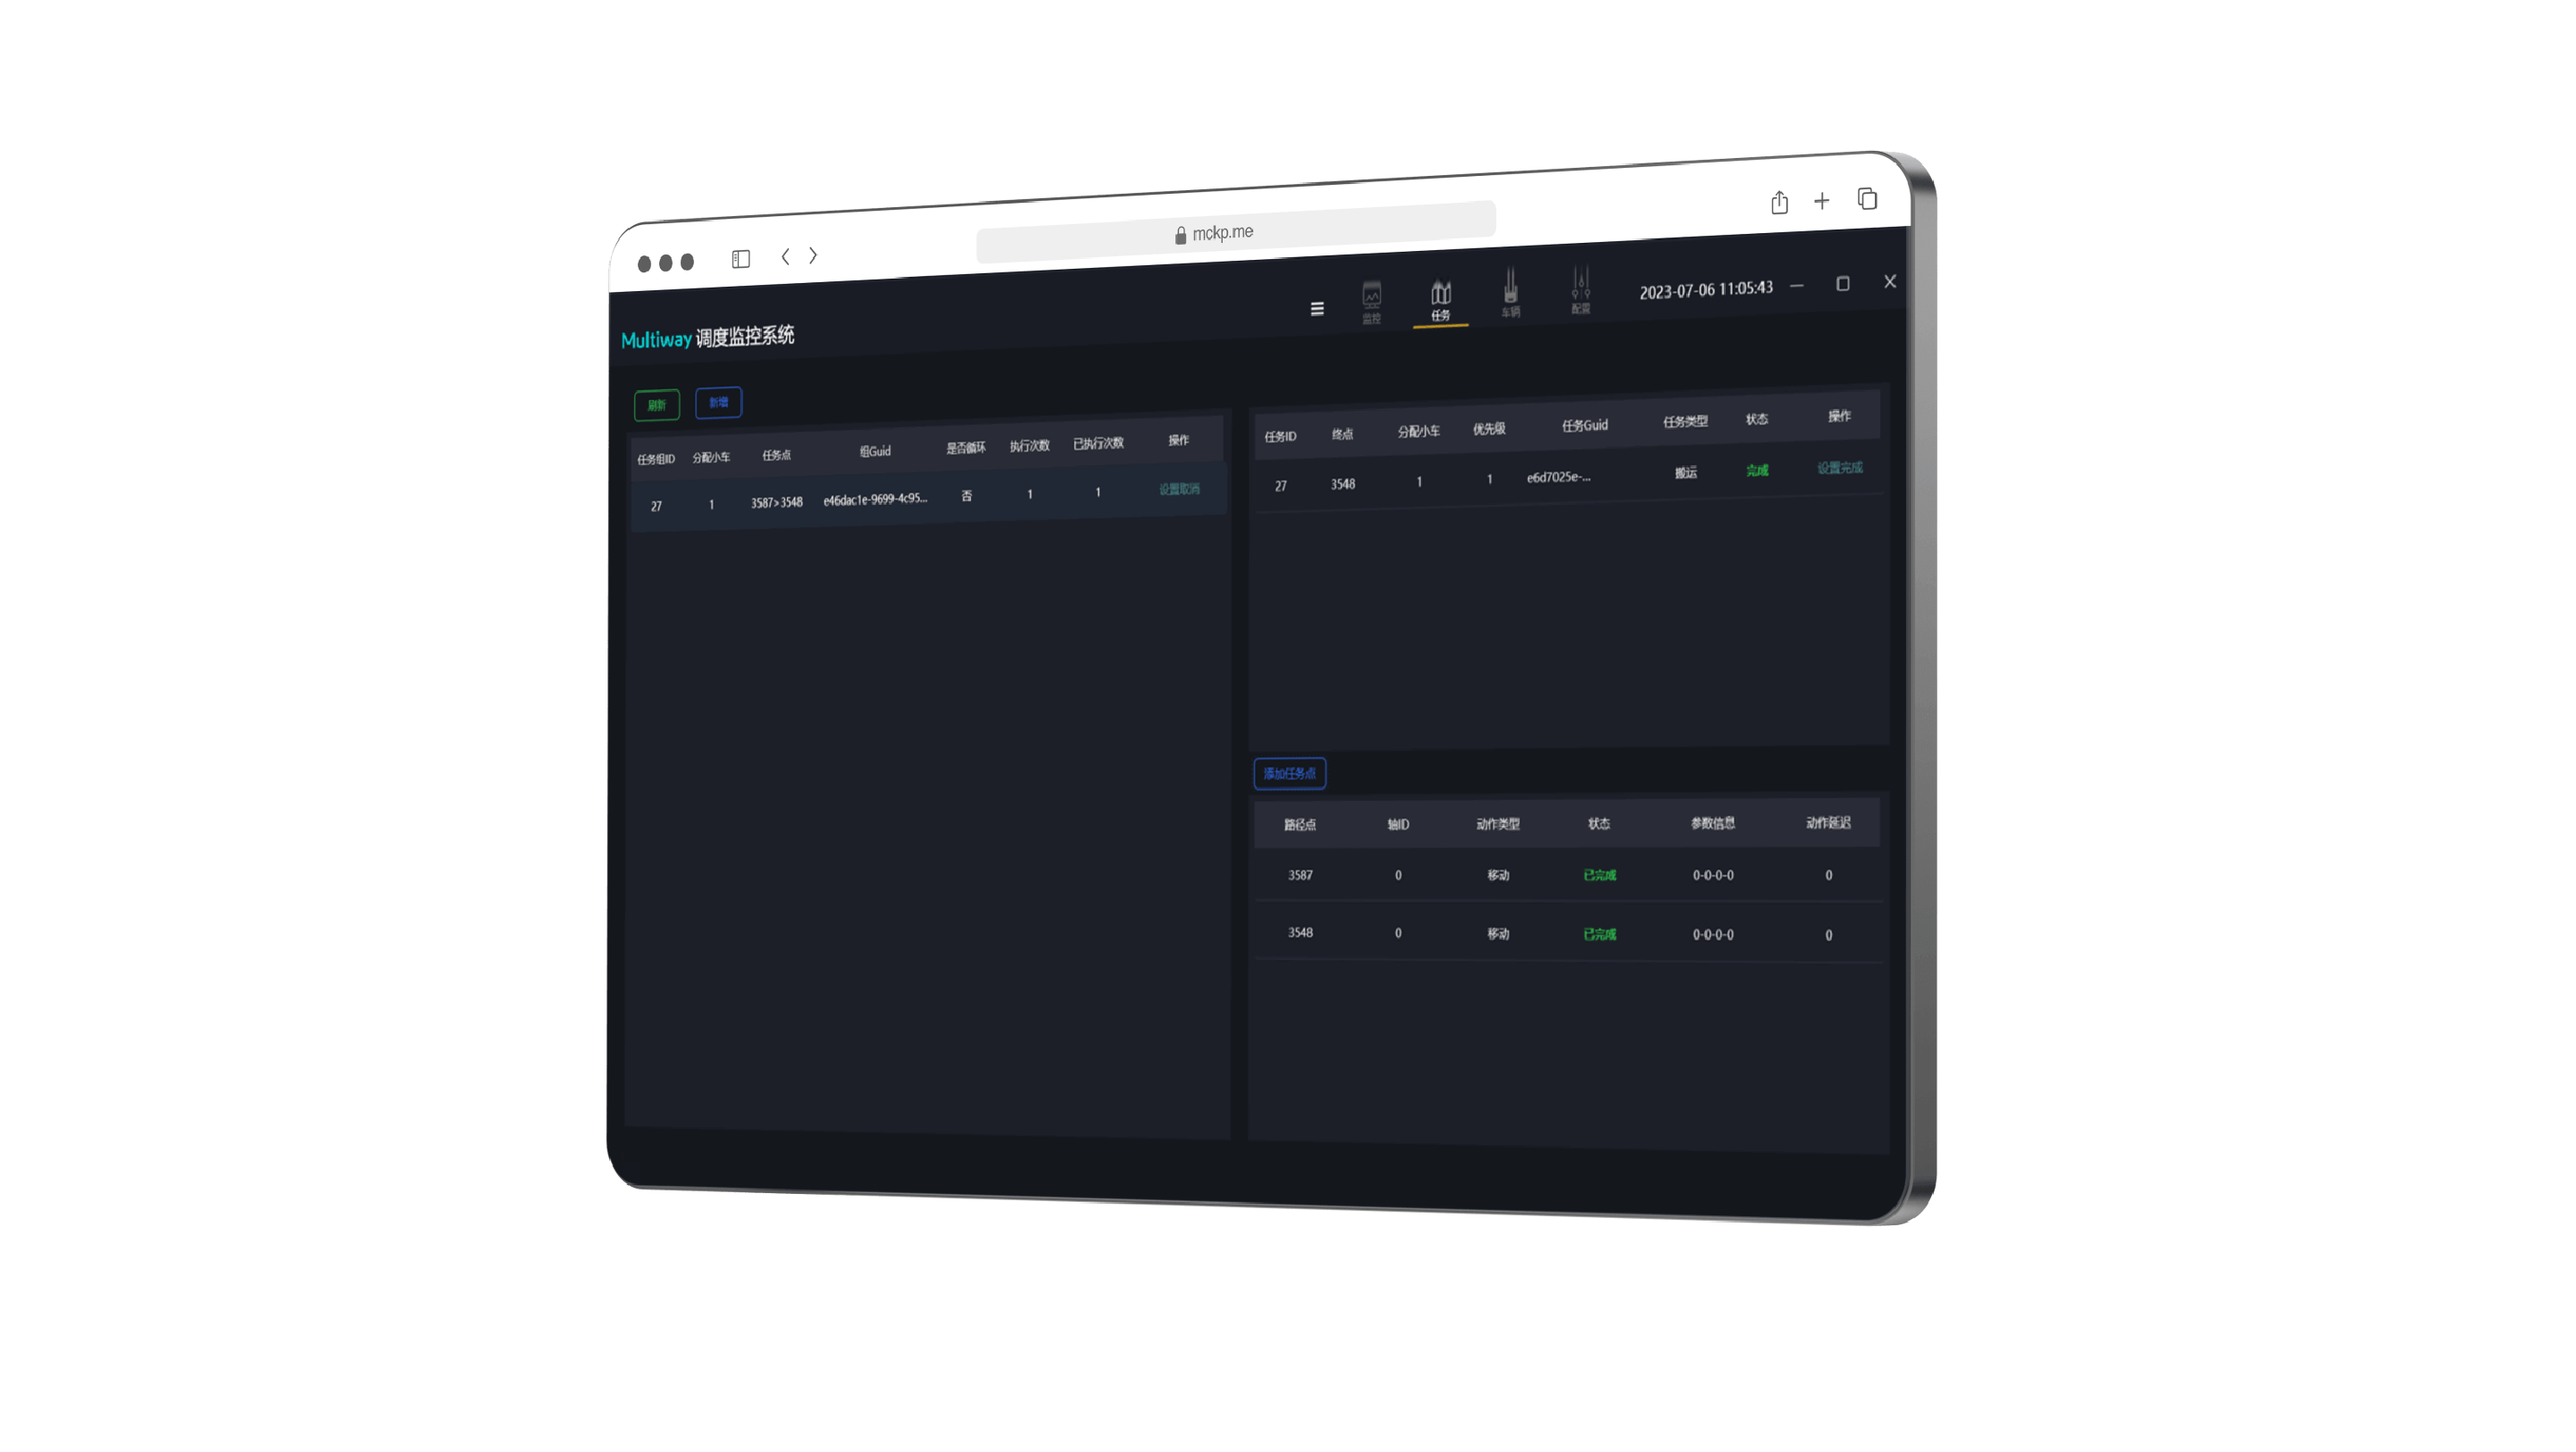
  • Surveiller l'état d'exécution des tâches en temps réel
  • Créer des tâches pour affecter des véhicules au transport de marchandises vers un point cible
  • Créer des tâches récurrentes
  • Annuler et terminer manuellement les tâches dans la gestion de l'état des tâches

Gestion des tâches

03

Gestion des véhicules
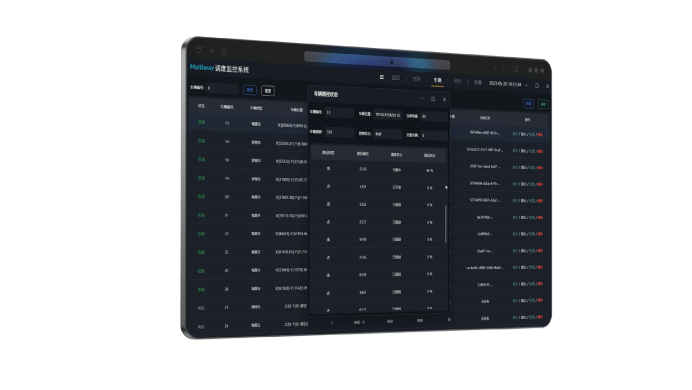
  • Surveiller l'état de fonctionnement des véhicules en temps réel
  • Configurer les informations des véhicules
  • Configurer des véhicules de simulation pour simuler le fonctionnement de véhicules réels
  • Consulter les détails des itinéraires des véhicules et le contrôle du trafic

Gestion des véhicules

04

Statistiques de rapports
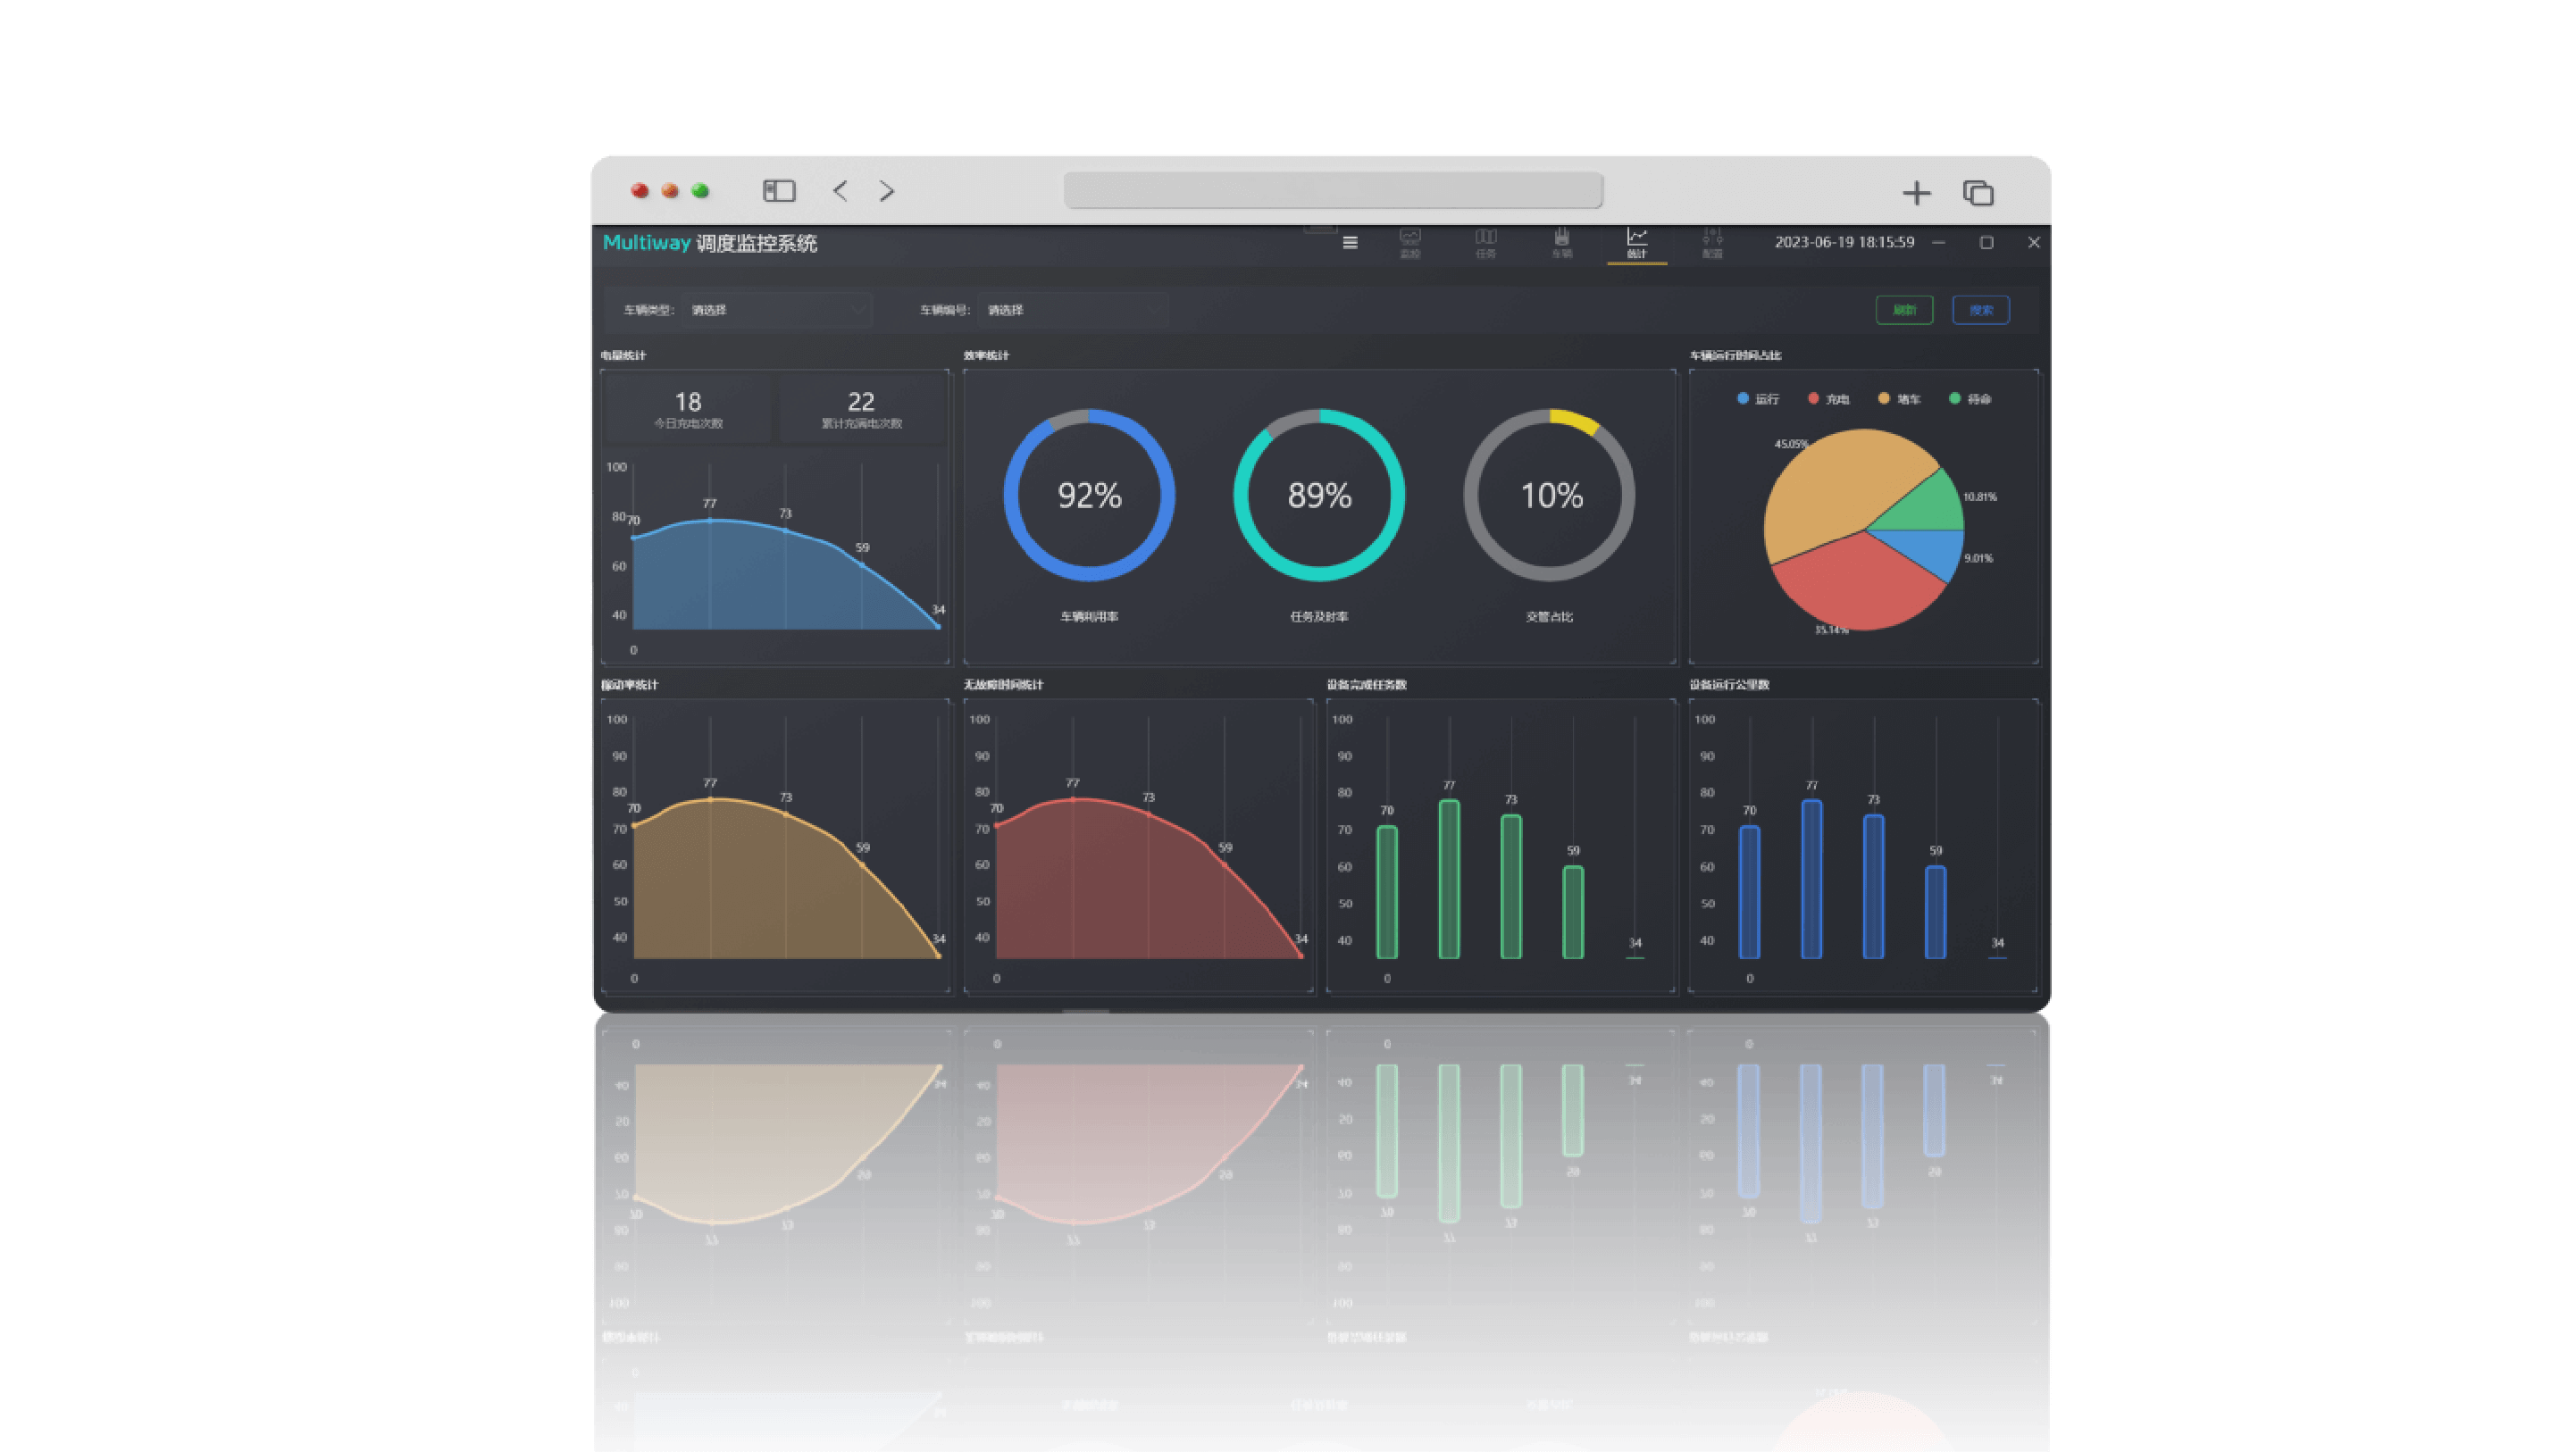
  • Enregistrer la trajectoire de fonctionnement, le temps de contrôle du trafic, le taux de défaillance, etc.
  • Enregistrer les tâches exécutées et générer automatiquement des journaux de tâches
  • Analyse des données (efficacité, kilométrage, utilisation, etc.), avec prise en charge des graphiques et de l'exportation des données
  • Signaler les pannes système, générer des événements et interroger les journaux

Statistiques de rapports

05

Contrôle du trafic
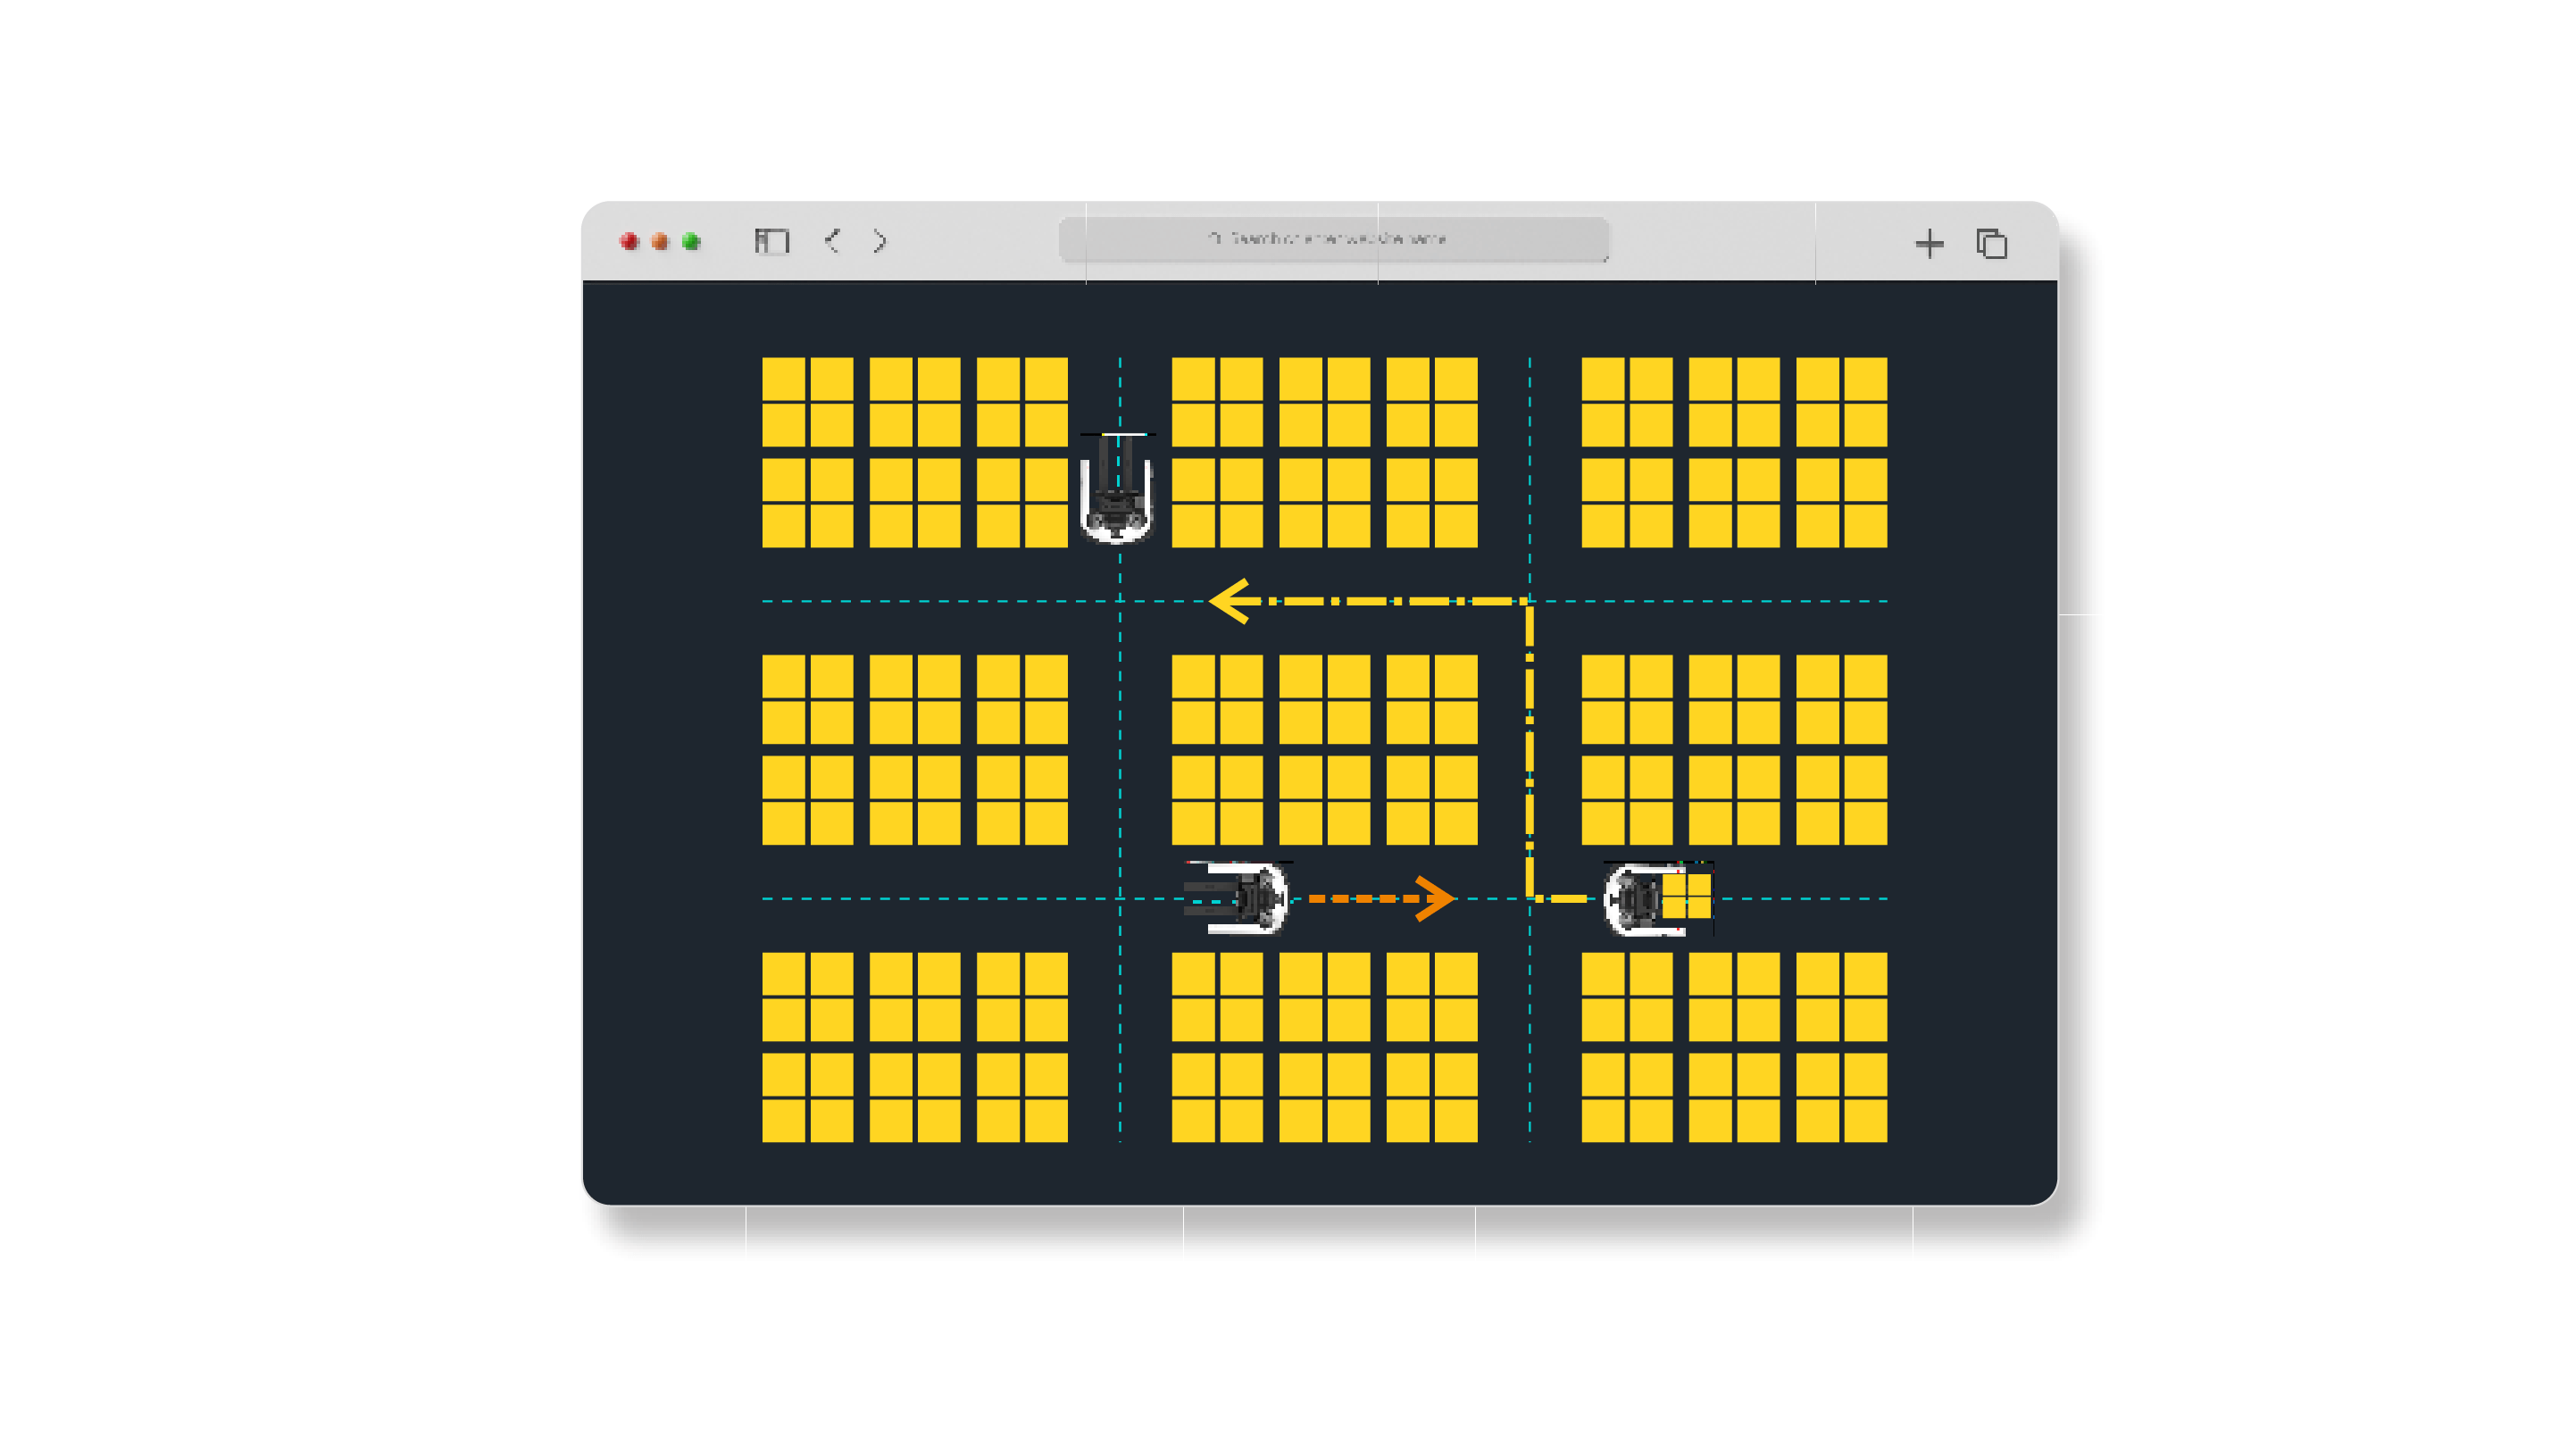
  • Optimiser les itinéraires pour le contrôle du trafic en temps réel
  • Ajuster le profil de circulation du véhicule pour réduire les contraintes de trafic et éviter les collisions.
  • Selon l'état de rencontre/suivi des robots et la priorité des tâches, ajuster le mécanisme d'émission du contrôle du trafic.
  • Selon les conditions de la voie, s'ajuster et éviter dynamiquement
  • Gestion du contrôle du trafic pour plusieurs véhicules à différents étages appelant le même ascenseur en même temps
  • La collaboration véhicule-voie est disponible

Contrôle du trafic

06

Gestion des équipements
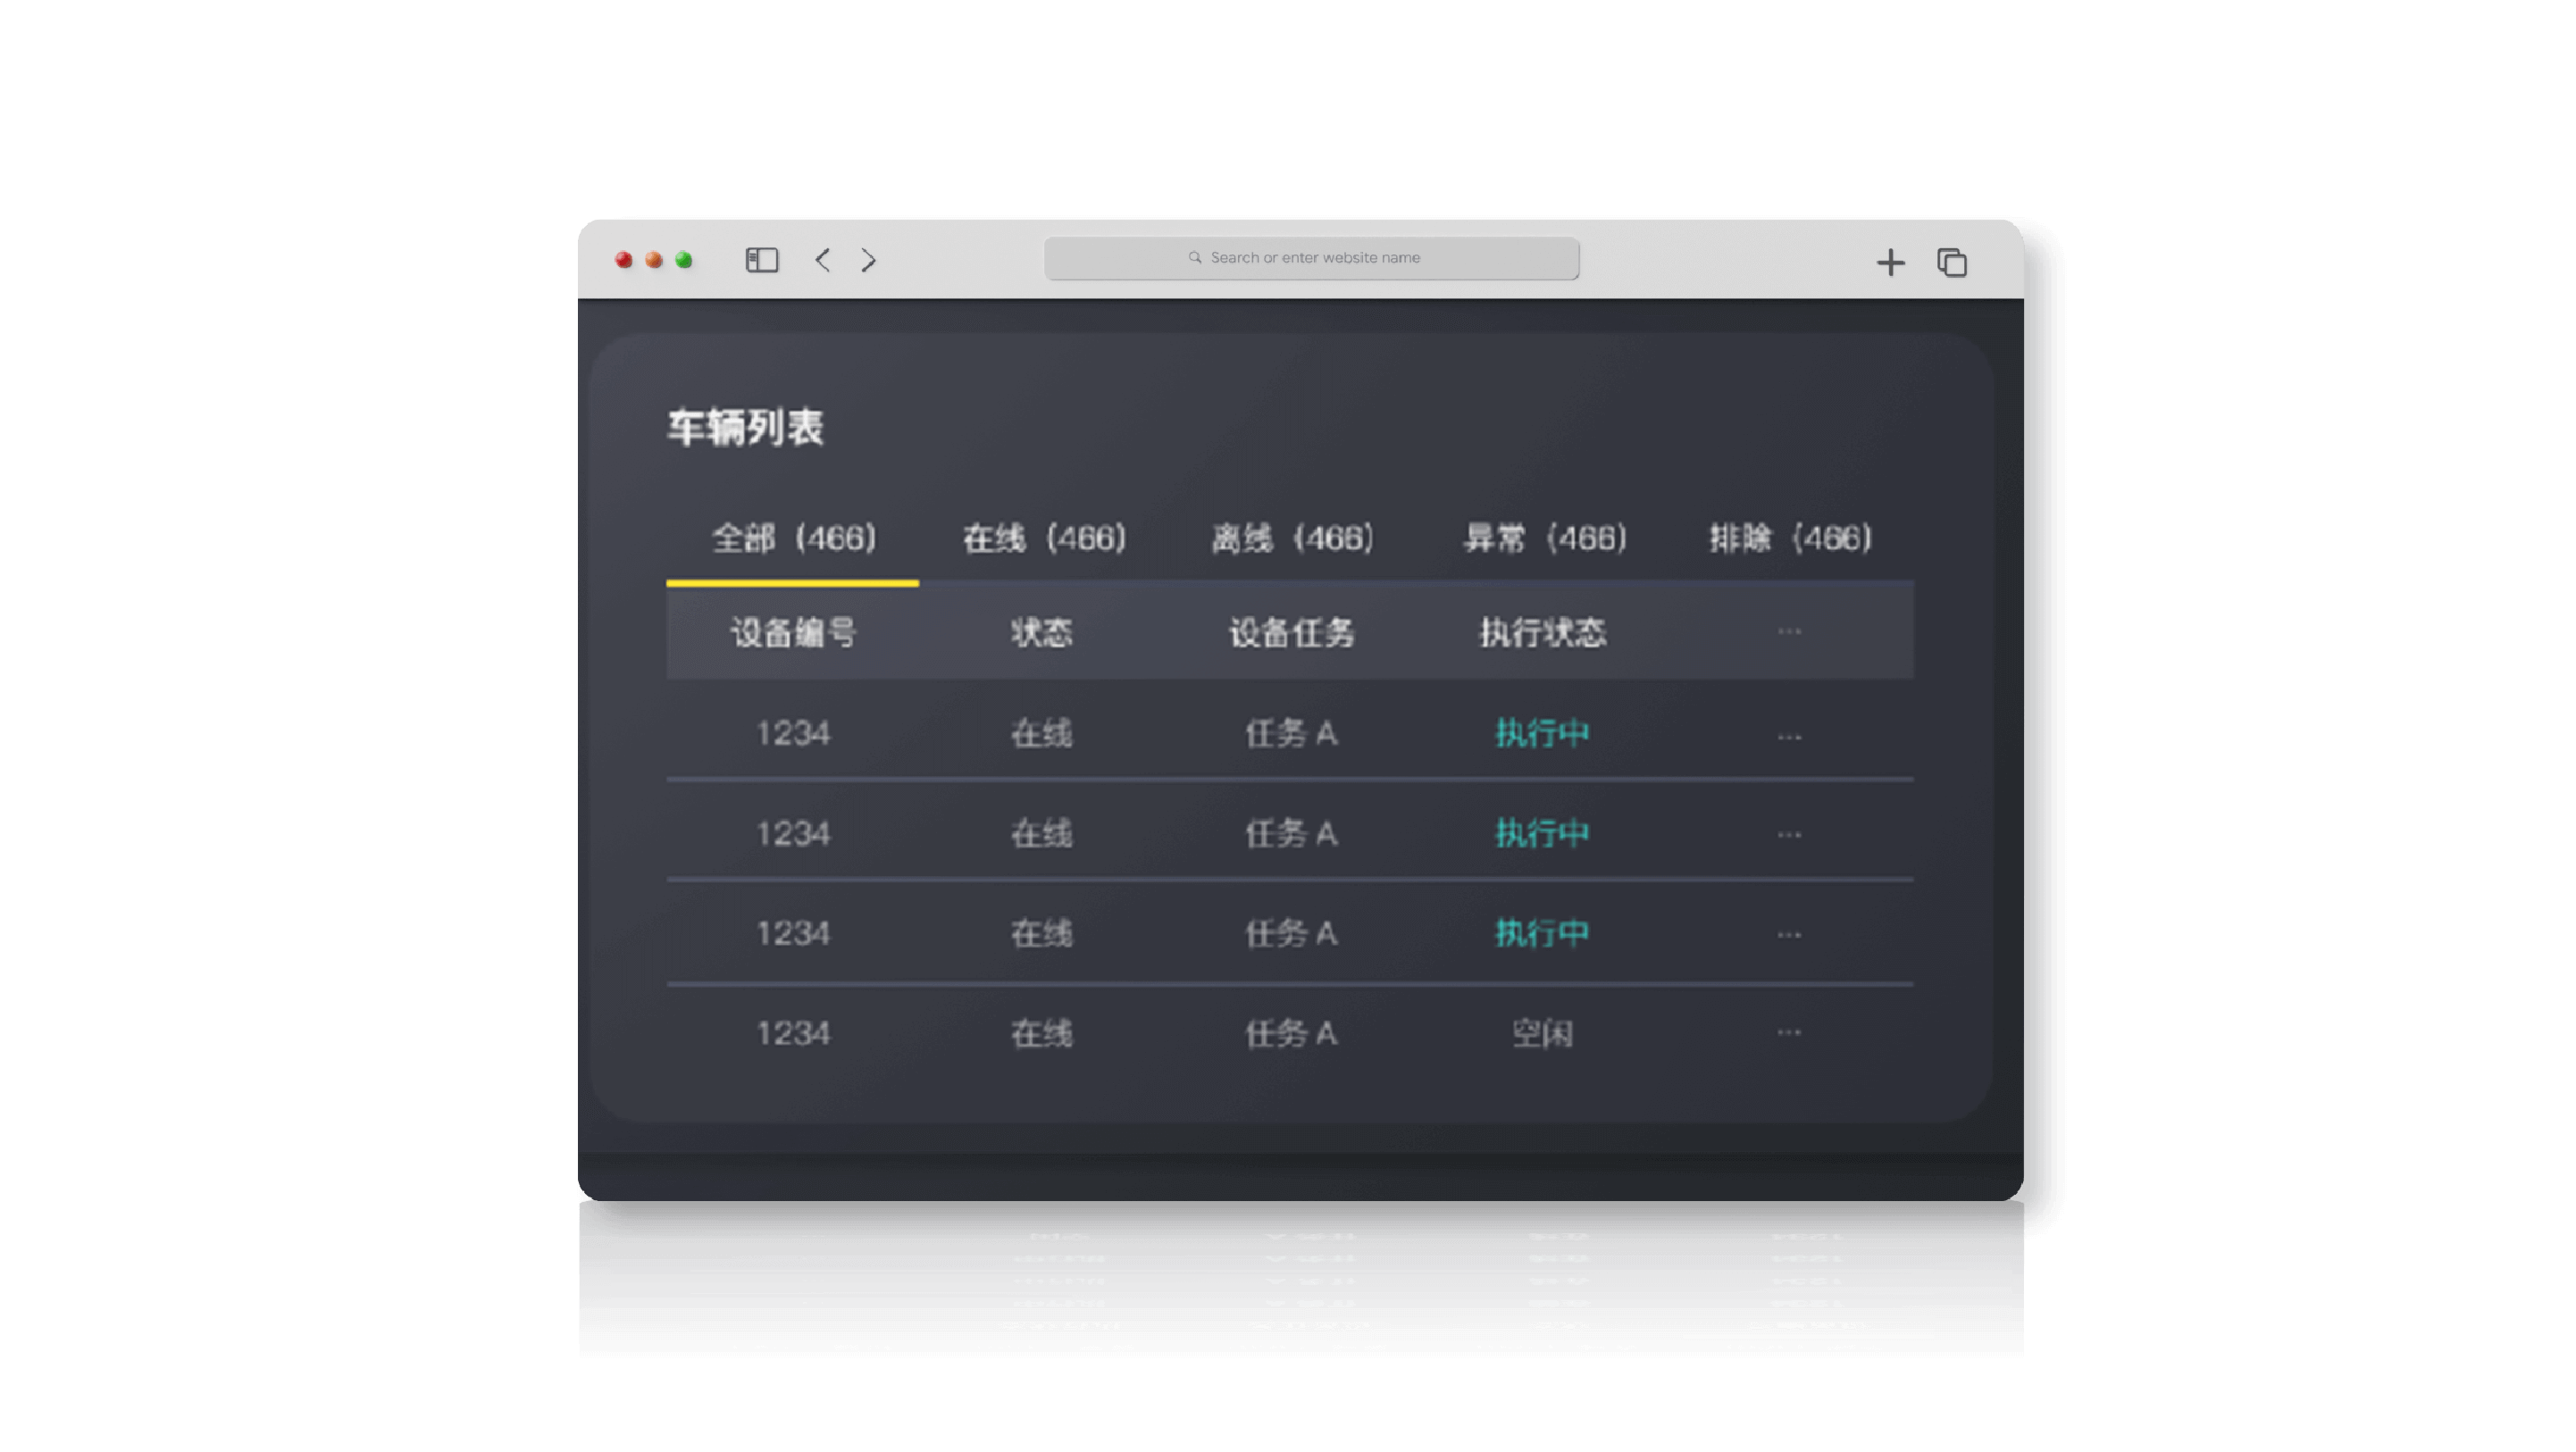
  • Vérifier en temps réel l'état de communication des composants du robot
  • Surveiller les batteries de plusieurs robots pour les avertissements de batterie faible et la recharge
  • Surveiller la position du robot, l'évitement d'obstacles, le mouvement et d'autres informations
  • Le stationnement à distance en une touche est disponible
  • Mise à niveau OTA à distance sans intervention manuelle

Gestion des équipements

07

Configuration du système
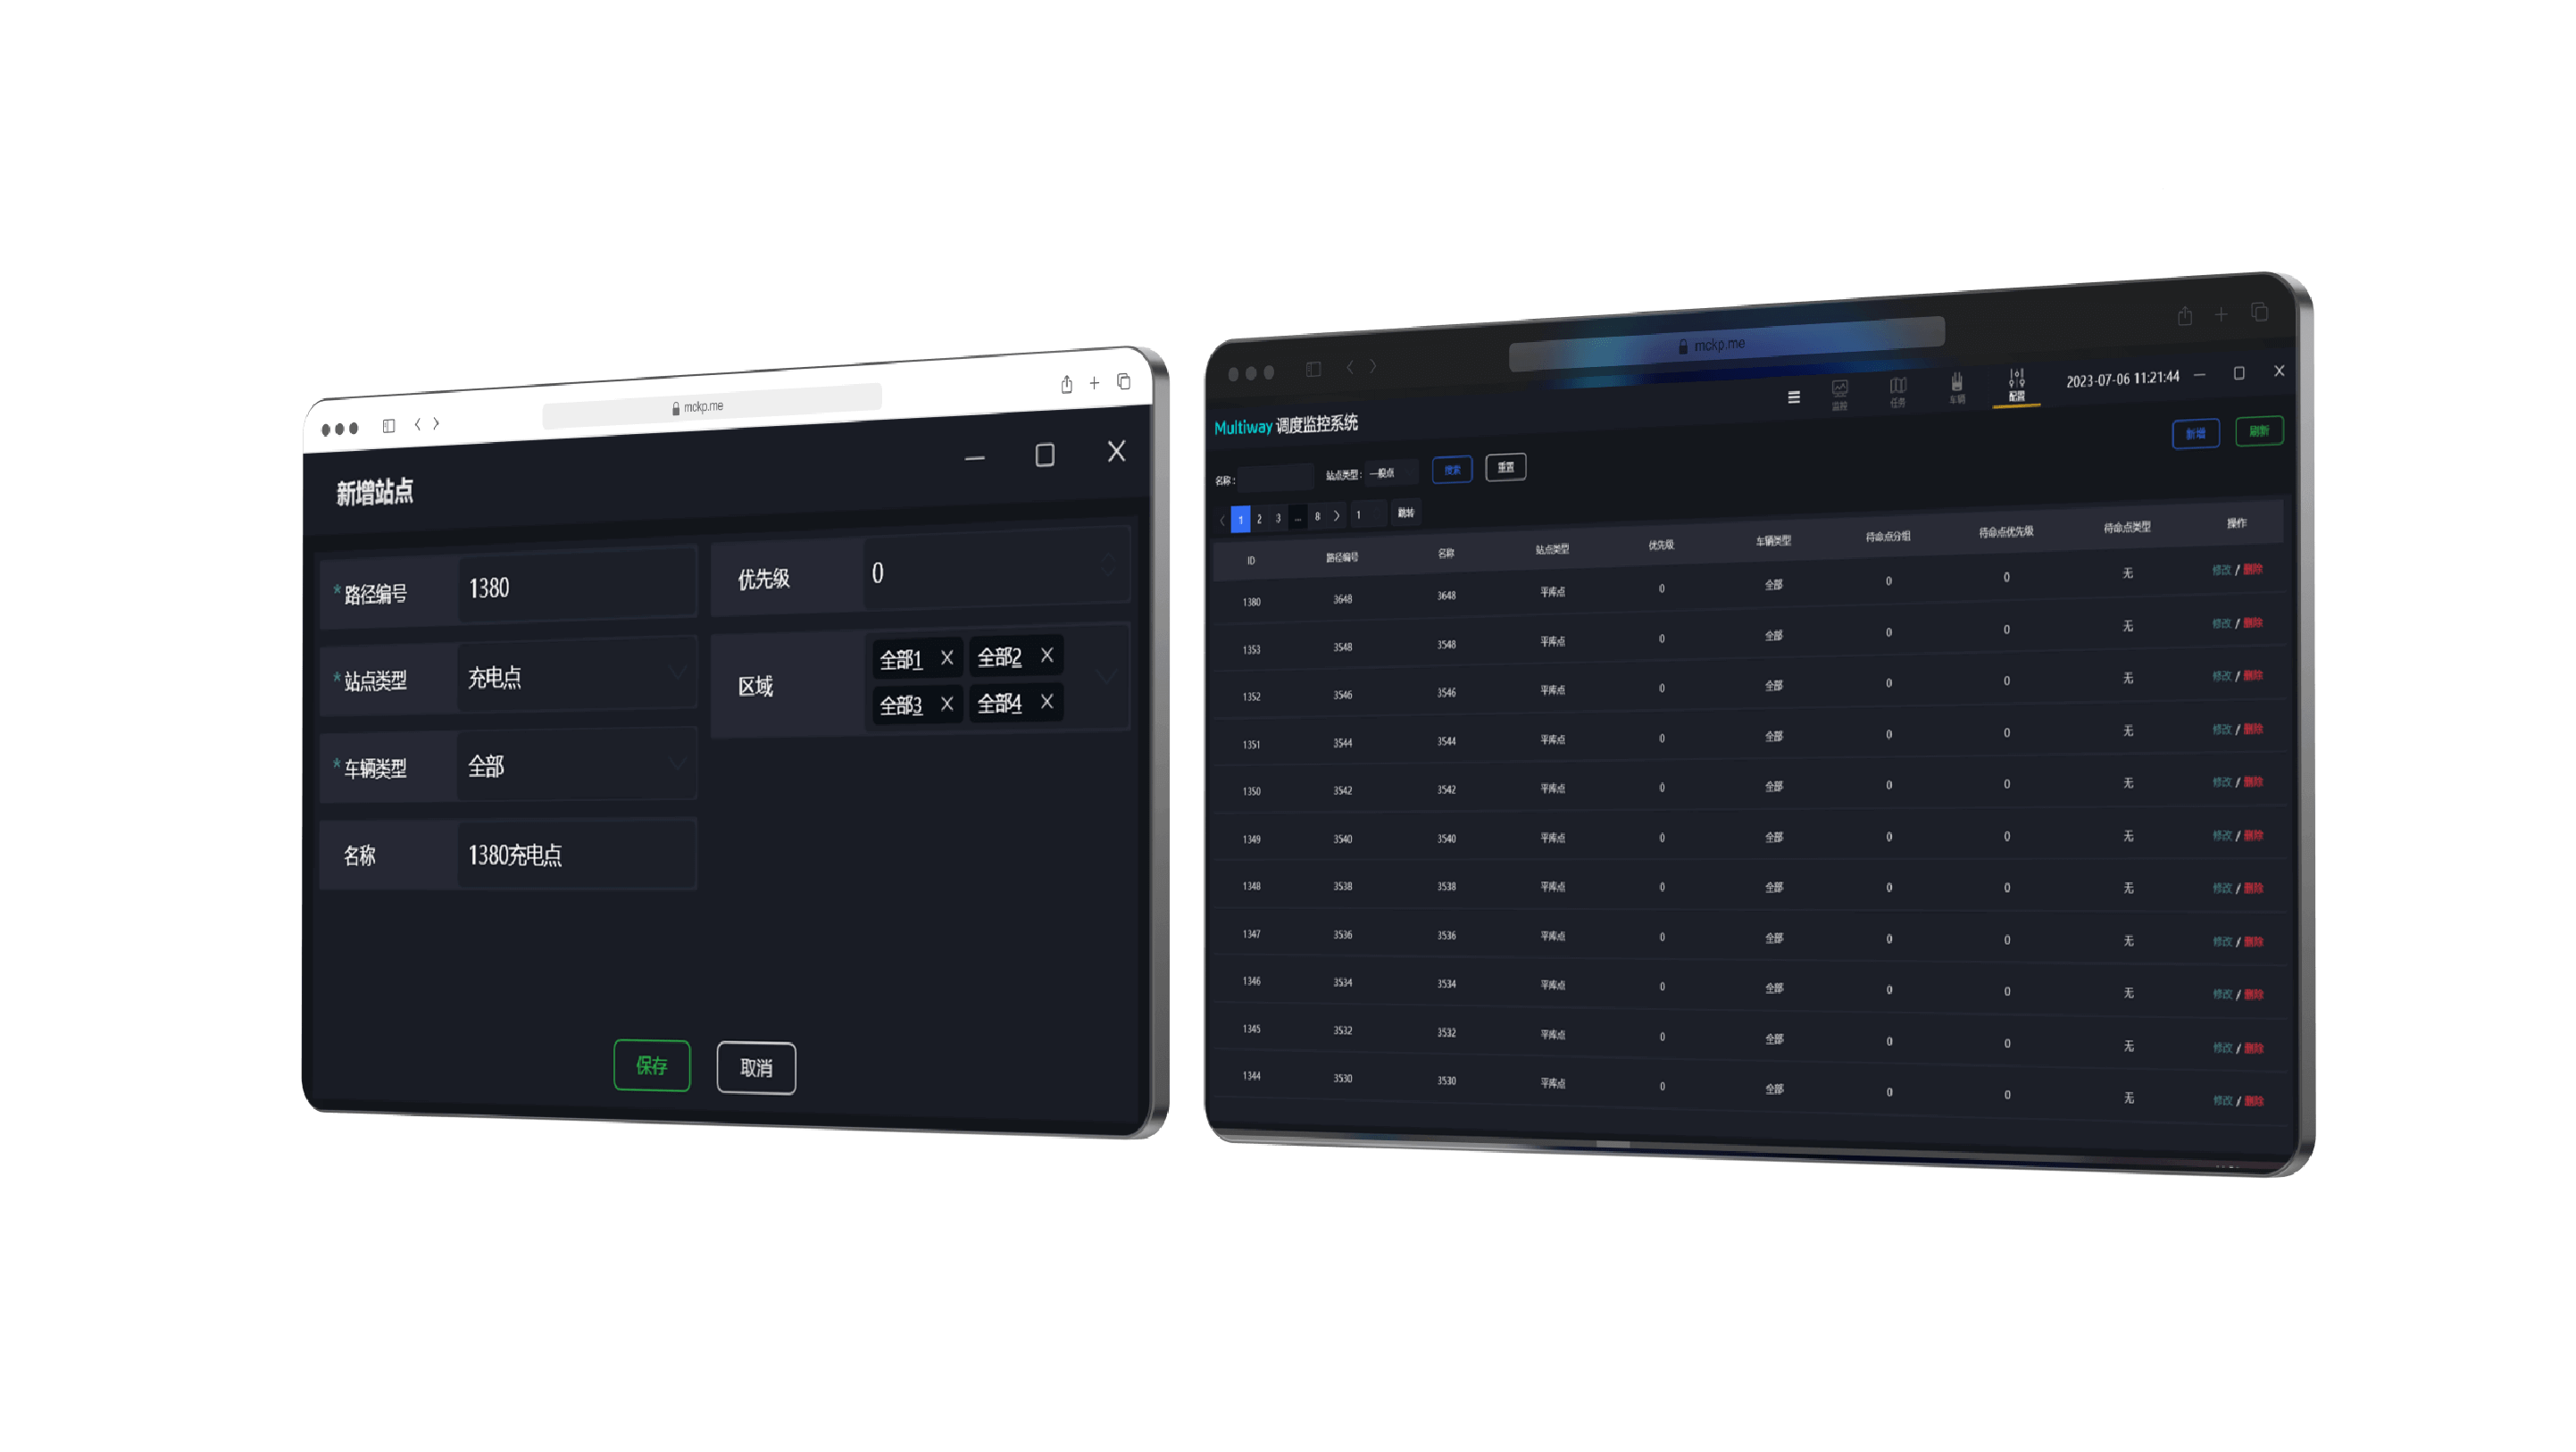
  • Configuration de la carte : téléchargement et activation de la carte
  • Configuration du véhicule : configuration des informations du modèle
  • Configuration des stations : point de charge, point d'attente, point de stockage, etc.
  • Configuration des événements : configurer les notifications et les événements d'interaction avec le WCS
  • Configuration de la charge : configurer la stratégie de charge automatique des véhicules
  • Configuration du point d'attente : configurer le retour automatique du véhicule au point d'attente désigné

Configuration du système

Multiway Robotics utilise des cookies pour améliorer votre expérience de navigation et vous offrir un meilleur service. Veuillez noter que si vous refusez les cookies facultatifs, cela peut affecter votre utilisation de certaines fonctionnalités du site et vous empêcher de bénéficier d'une expérience plus pratique.